Bewegen & ausdrücken
Lass ihn laufen, wähle Posen und Aktionen und entdecke Animationen im Dashboard. Emotionen verbinden Bewegung und Klang.
PROJEKT / ROBOTIK / MK5
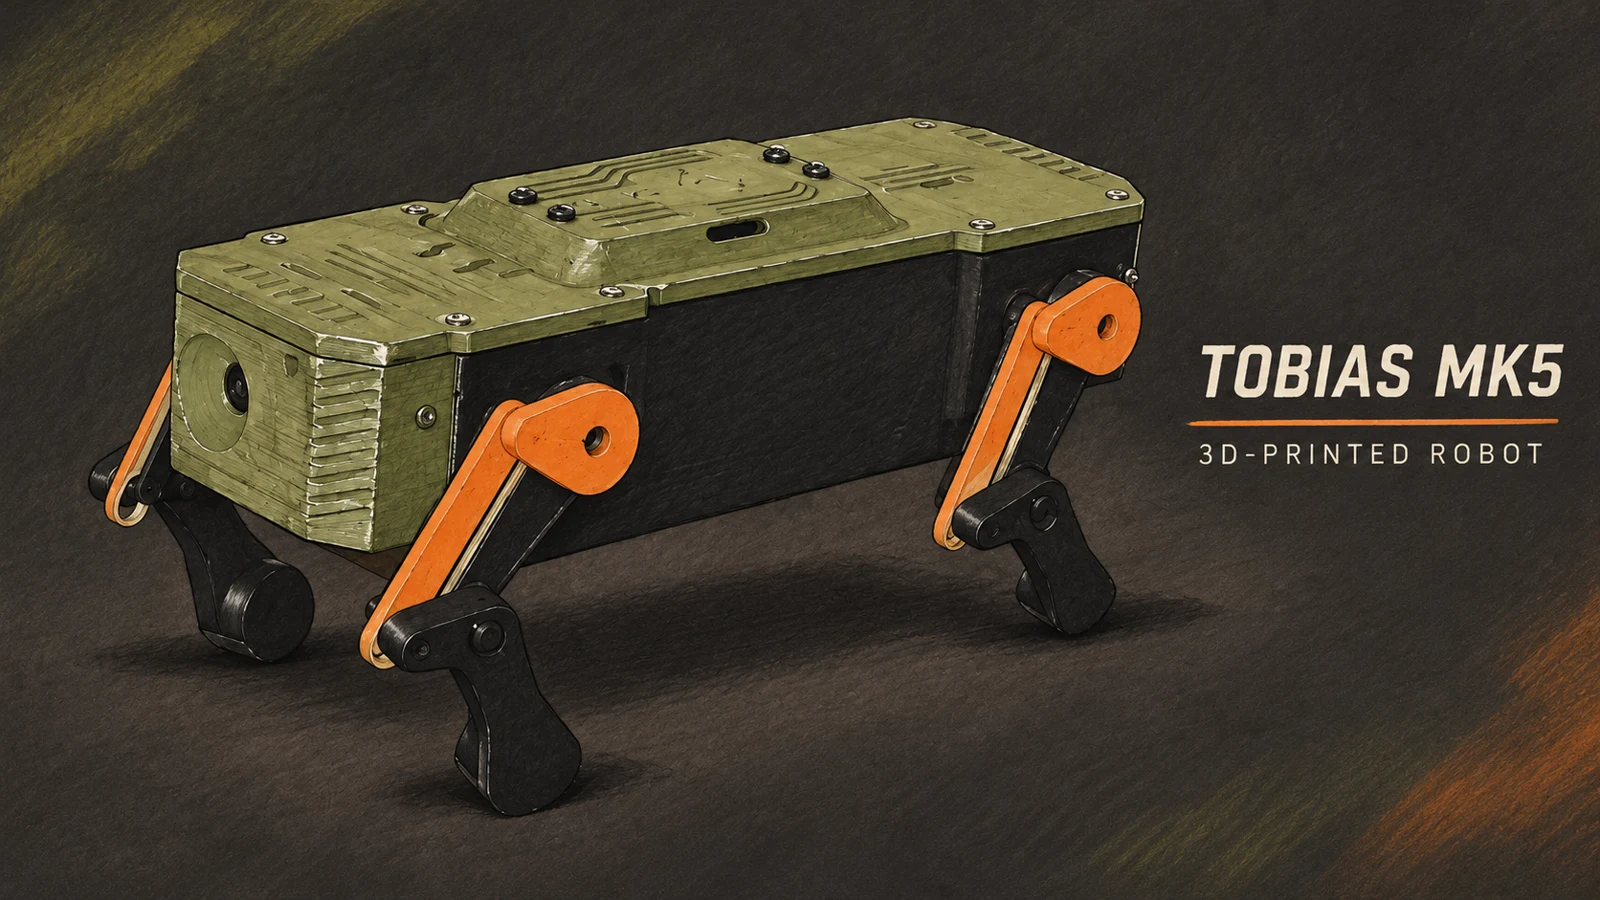
Druck dir einen Roboter.
Gib ihm Persönlichkeit.
Ein vierbeiniger ESP32-Roboter mit Live-Kamera, ausdrucksstarken Bewegungen und Robotersounds. Auf deiner Werkbank gebaut. Im Browser gesteuert.
GEDRUCKT · ZUSAMMENGEBAUT · VOM ENTWICKLER GETESTET
01 / VON DER WERKBANK
Von den gedruckten Teilen bis zum ersten Lauftest: Das vollständige Video zeigt Montage, Elektronik und Dashboard im Einsatz. Mit englischen Texteinblendungen und eigens komponierter Projektmusik.
02 / EIN WENIG PERSÖNLICHKEIT
Lass ihn laufen, wähle Posen und Aktionen und entdecke Animationen im Dashboard. Emotionen verbinden Bewegung und Klang.
Das Livebild der ESP32-CAM, Lichtsteuerung und verspielte Robotersounds erwecken das Projekt zum Leben.
Starte das Dashboard auf einem Computer und öffne es dann auf einem Smartphone im selben Netzwerk. Auch Tastenkürzel am Computer stehen bereit.
Entdecke beide Firmware-Versionen und das Dashboard auf GitHub. Wähle deine Druckfarben und lerne, wie die Mechanik funktioniert.
03 / IM INNEREN VON TOBIAS
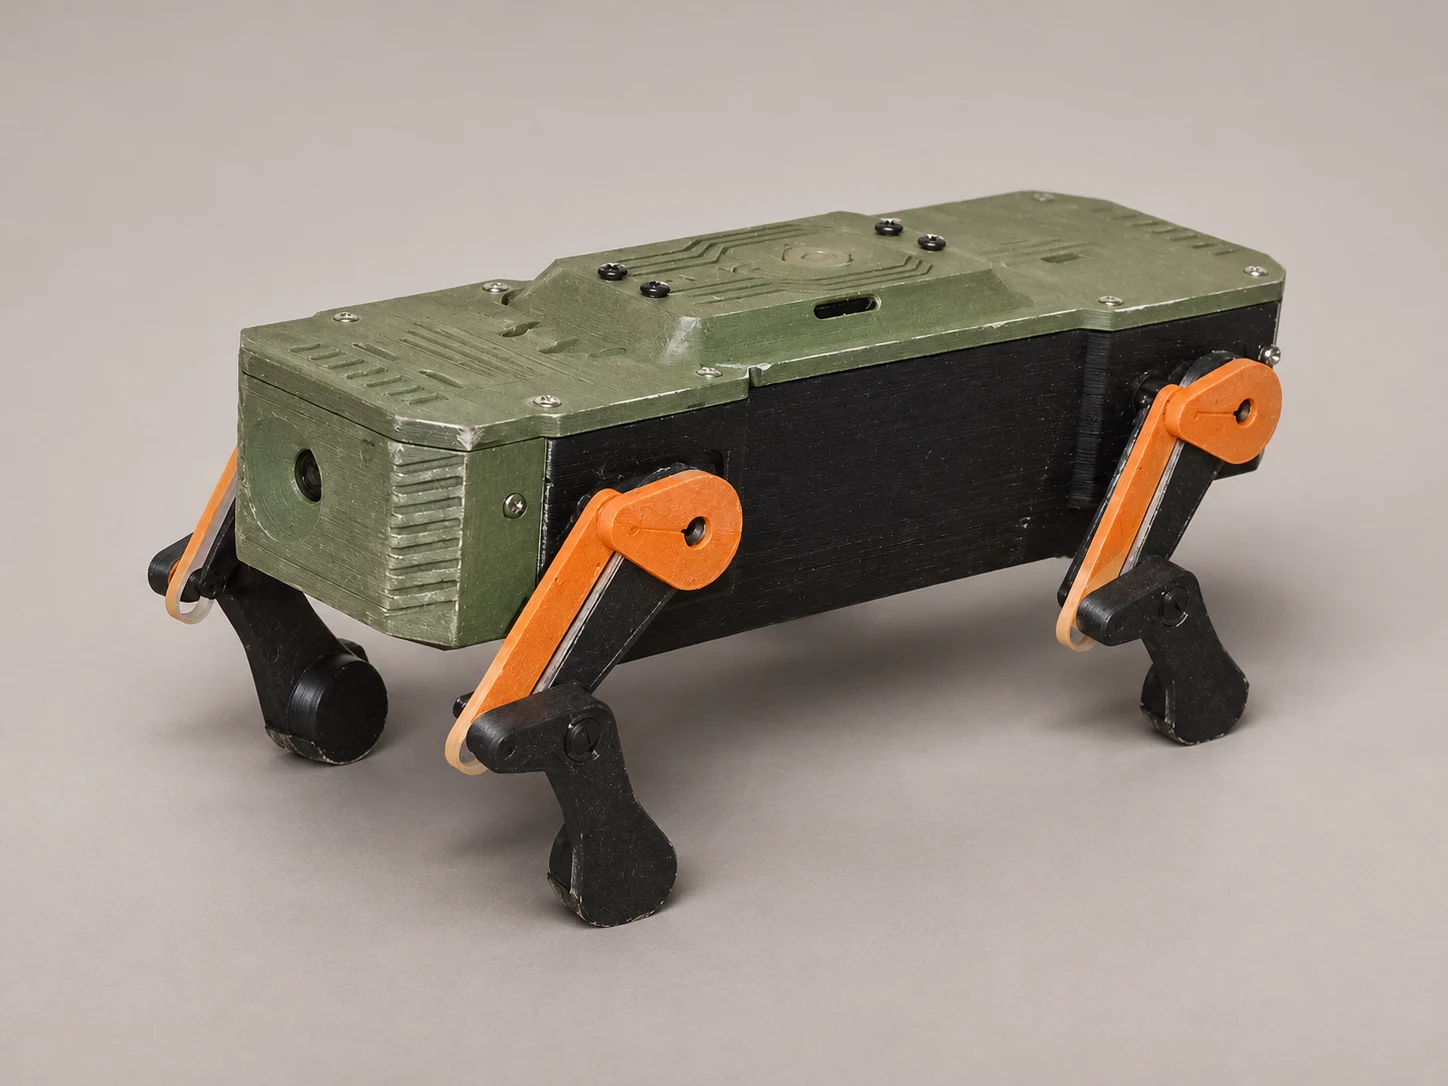
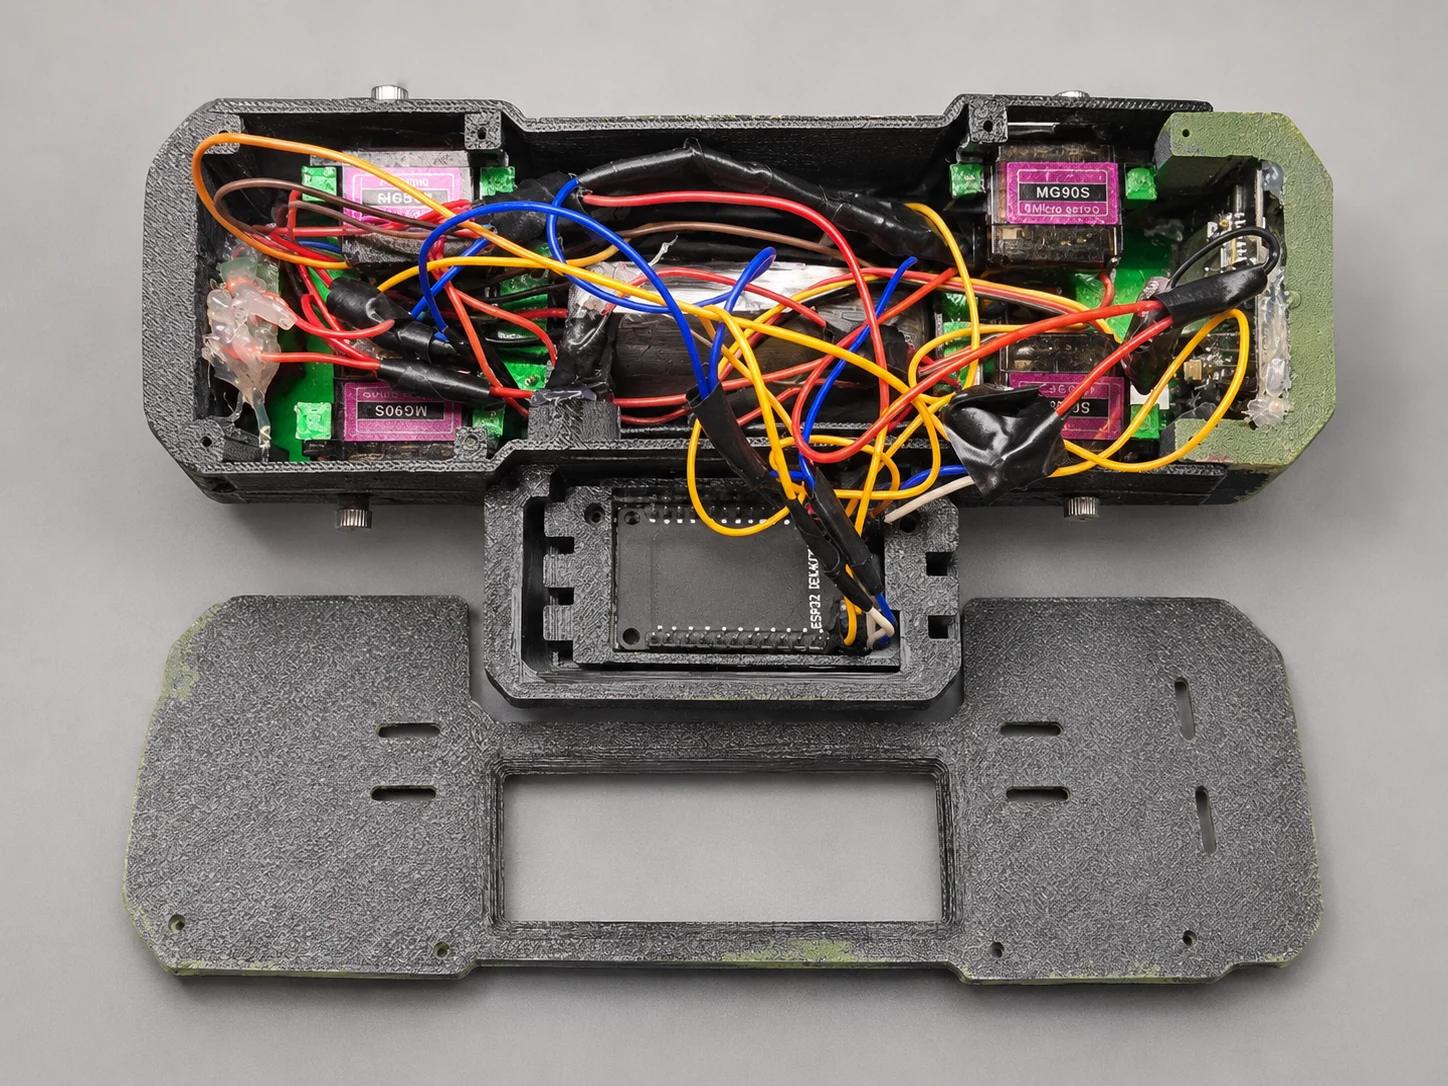
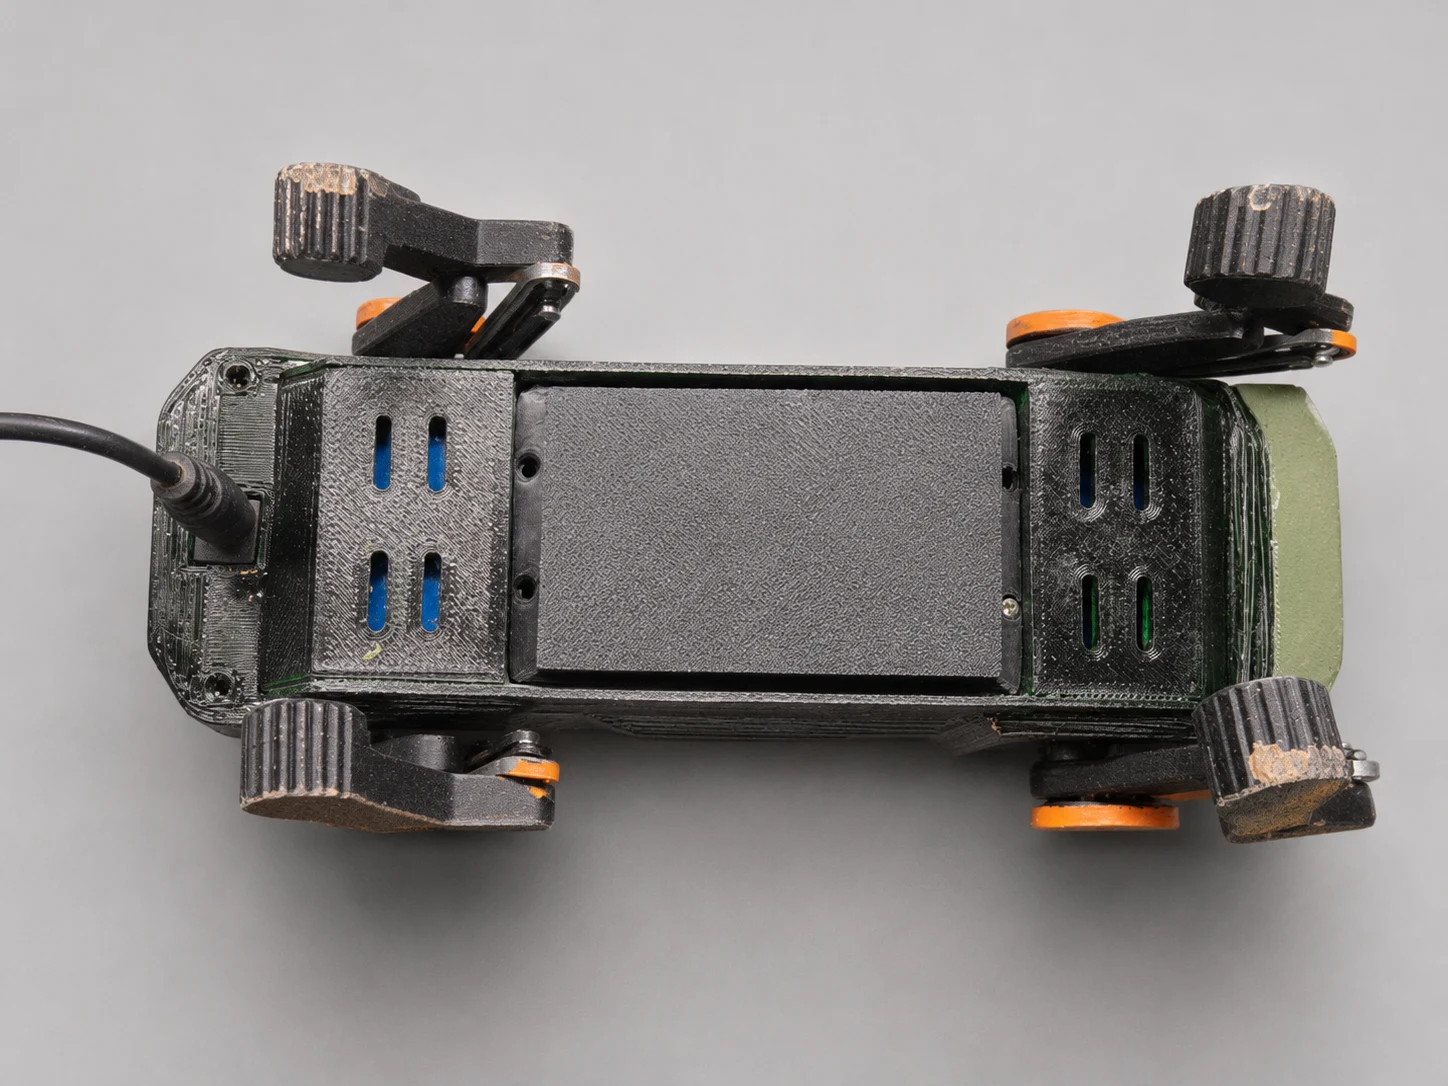
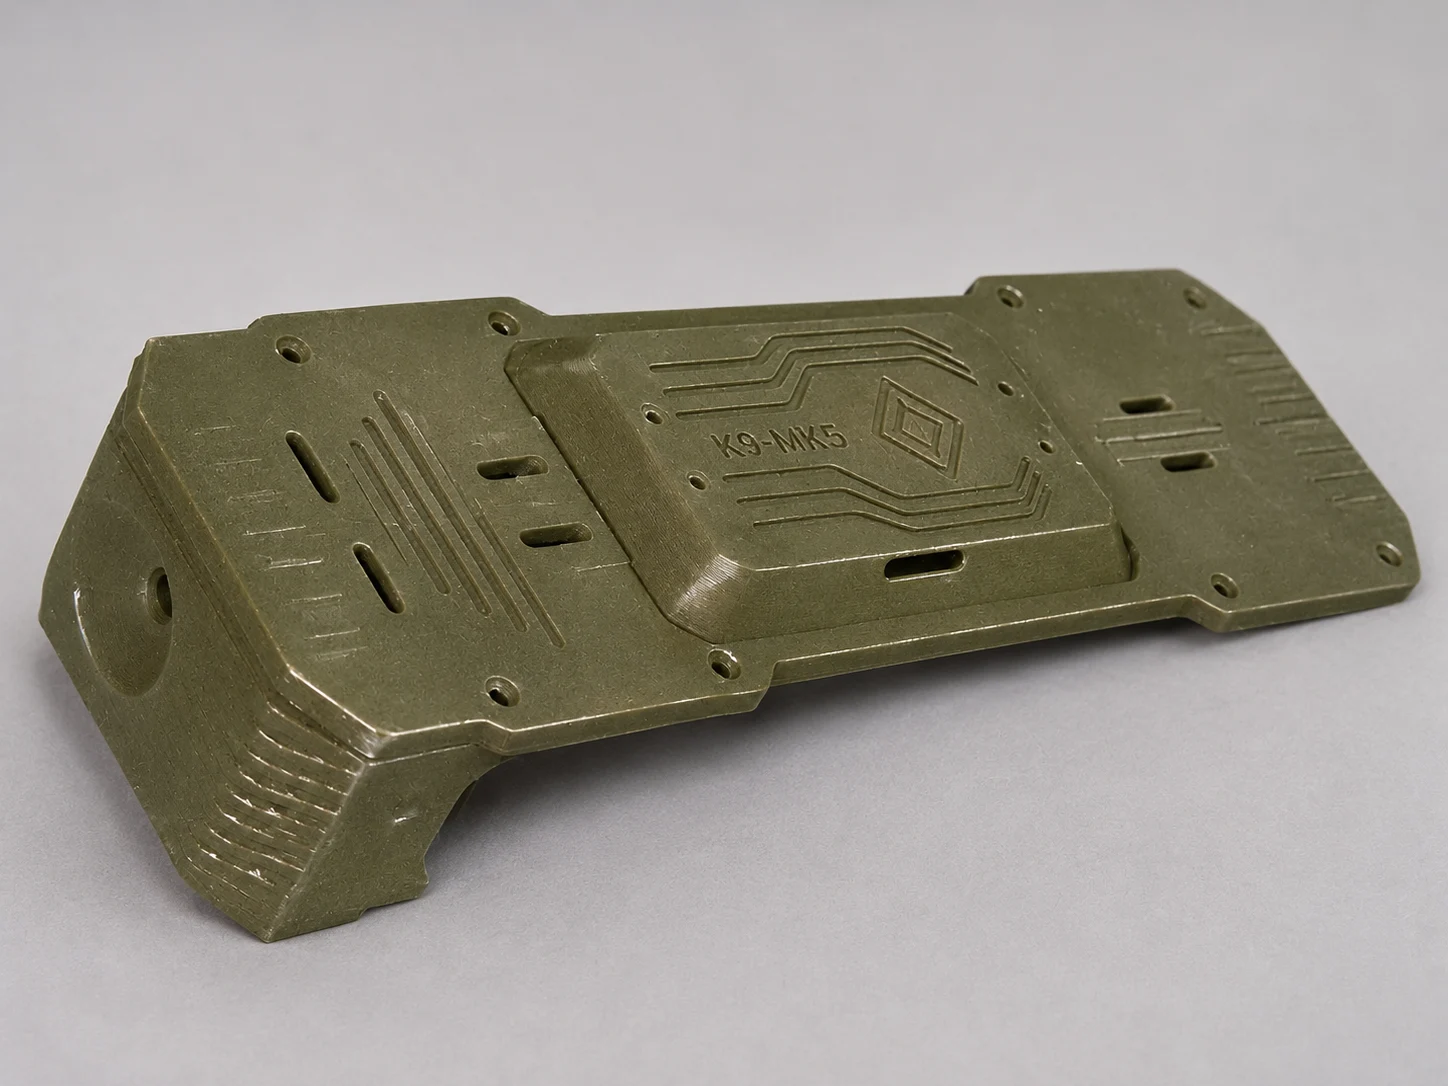
Projektfotos mit Studio-Bearbeitung. Das Video zeigt den Roboter im Einsatz.
04 / DEIN NÄCHSTES WERKBANKPROJEKT
Ein Elektronikprojekt zum Selbermachen: Drucken, mechanischer Aufbau, Verkabeln, Löten, Firmware-Installation und Ausrichten der Servos. Lies die Anleitungen, bevor du Hardware bestellst.
Der validierte MK5 besteht aus 9 Gehäuse- und 16 Beinteilen. Das Bambu-A1-Projekt verwendet sechs Druckplatten, eine 0,4-mm-Düse, PLA, 0,2-mm-Schichten, 4 Wände und 35 % Füllung.
Schwarze Beine und Seitenwände, olivgrüne Abdeckungen sowie orange Schultern und Streben. Die Streben sind einteilig, ohne separate weiße Einsätze.
STLS & A1-PROFIL HERUNTERLADEN ↗Die vollständige Tobias-MK5-Seite ist jetzt auf MakerWorld verfügbar, mit 25 STL-Teilen, dem Bambu-A1-Profil für sechs Druckplatten und der Bauanleitung.
Verwende die mitgelieferten Servoschrauben. M2 × 4, 6 und 8 mm dienen als Richtwerte für Gehäuseschrauben; prüfe die Tiefe an jeder Verbindung.
Verwende geregelte Versorgungsspannungen gemäß den Bauteilspezifikationen und eine gemeinsame Masse. MG90S-Servos nicht direkt an einen 2S-Akku anschließen. Ein BMS ersetzt kein geeignetes Ladegerät.
Zwei Platinen, zwei Firmware-Versionen. Die Erstinstallation erfolgt per USB; die Platinen nutzen 2,4-GHz-WLAN. Befolge die platinenspezifischen Anleitungen im Repository und richte die Servos aus, bevor du die Beinkurbeln befestigst.
05 / INTERAKTIVES 3D
Bewege den Schieberegler, um die Teile auseinanderzuziehen und wieder zusammenzufügen. Drehe und vergrößere das Modell, um die Elektronik im Inneren zu entdecken.
Ziehen zum Drehen. Mit dem Mausrad oder zwei Fingern zoomen. Der Schieberegler lässt sich auch per Tastatur bedienen.
Visualisierung aus der Blender-Baugruppe. Kabel und Kabelbinder sind für eine bessere Übersicht ausgeblendet. Einige Elektronikbauteile sind als Referenz dargestellt; verwende für die tatsächlichen Anschlüsse den Verdrahtungsplan.
KI-STEUERUNG / IN ENTWICKLUNG
Ich entwickle eine KI-gestützte Steuerung, um Tobias mehr Persönlichkeit und vielseitigere Interaktionen zu geben. Die aktuelle Version bietet bereits Browsersteuerung, Kameravideo, Sounds und programmierte Emotionen; autonomes Verhalten ist ein laufendes Forschungsziel und noch keine fertige Funktion.
Beiträge zu Verhaltensgestaltung, Bildverarbeitung, Sprache, Dashboard-Bedienung und zuverlässiger Bewegungssteuerung sind willkommen. Lies zuerst die KI-Roadmap und den Beitragsleitfaden, schlage eine klar abgegrenzte Änderung vor und beschreibe deine Tests.
07 / ZUM ENTDECKEN GEMACHT
Baust du deinen eigenen Tobias? Teile deine Farben, deinen Aufbau und deine Erfahrungen. Dein Feedback verbessert die Anleitungen, die Firmware und die nächste Version.
Inspiriert von miniRobo K9V2.1. Änderungen und Integration von Tobias MK5 durch Lizard Wizard. Software- und Drittanbieterbedingungen sind im Repository dokumentiert. Für die Druckdateien gilt die Lizenz auf ihrer Angebotsseite.