Moverse y expresarse
Camina, elige poses y acciones y explora animaciones desde el panel. Las emociones combinan movimiento y sonido.
PROYECTO / ROBÓTICA / MK5
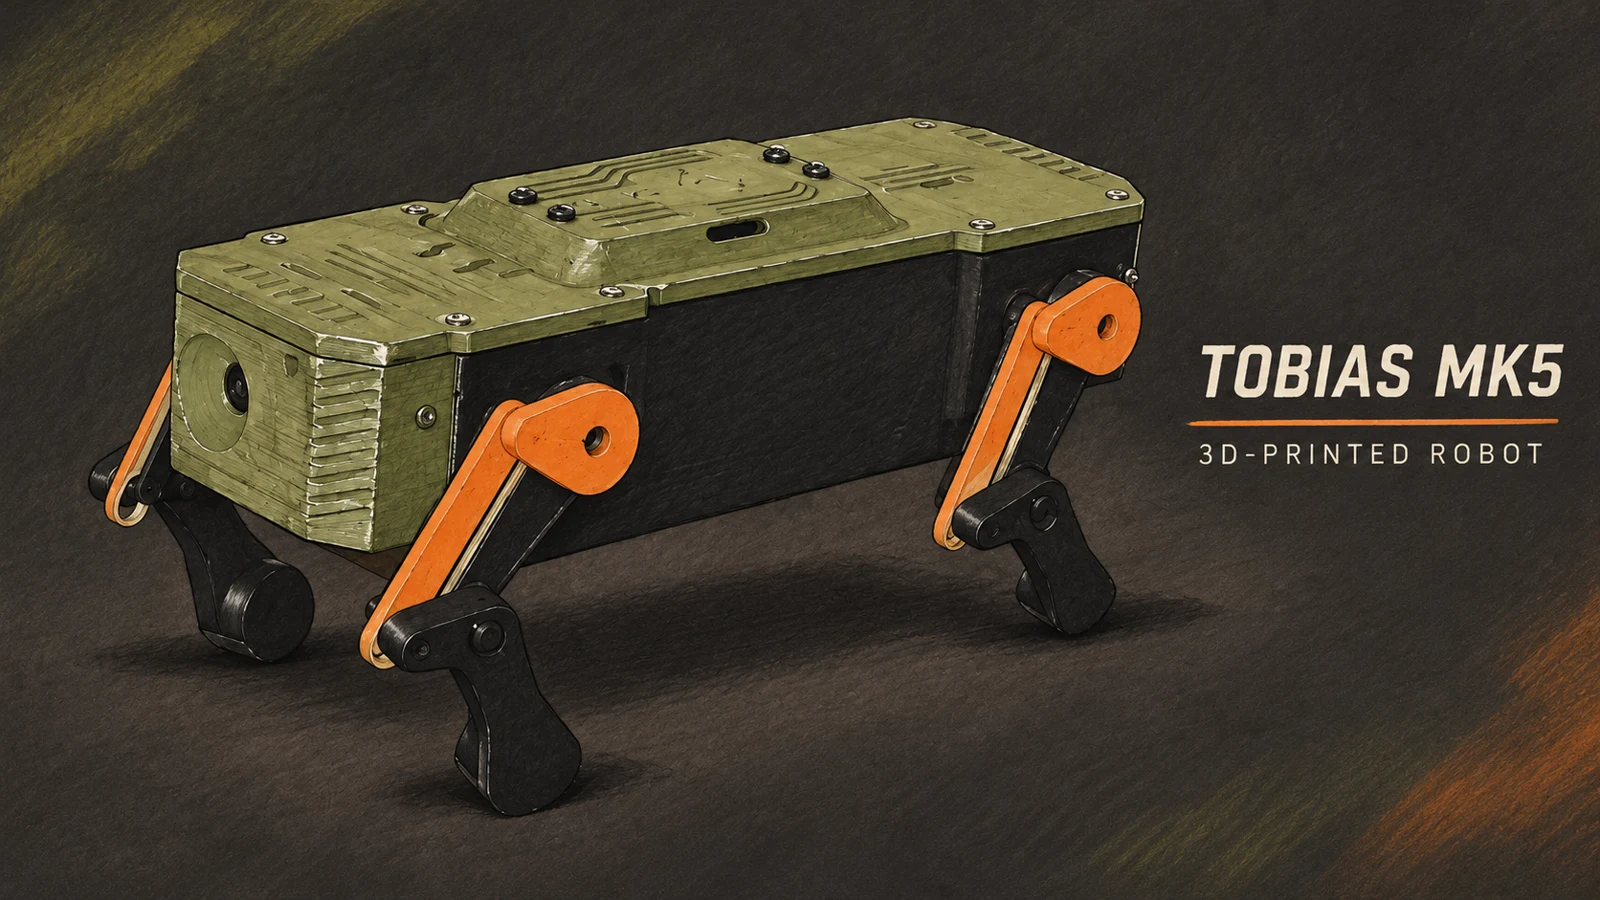
Imprime un robot.
Dale personalidad.
Un robot cuadrúpedo con ESP32, cámara en directo, movimientos expresivos y sonidos robóticos. Hecho en tu mesa de trabajo. Controlado desde tu navegador.
IMPRESO · MONTADO · PROBADO POR SU DISEÑADOR
01 / DESDE LA MESA DE TRABAJO
Desde las piezas impresas hasta la primera prueba de marcha: el vídeo completo muestra el montaje, la electrónica y el panel en funcionamiento. Explicaciones en pantalla en inglés y banda sonora original del proyecto.
02 / UN POCO DE PERSONALIDAD
Camina, elige poses y acciones y explora animaciones desde el panel. Las emociones combinan movimiento y sonido.
La imagen en directo de la ESP32-CAM, los controles de iluminación y los divertidos sonidos robóticos dan vida al proyecto.
Ejecuta el panel en un ordenador y ábrelo desde un móvil conectado a la misma red. También hay atajos de teclado para el ordenador.
Explora los dos firmwares y el panel en GitHub. Elige tus colores de impresión y descubre cómo funciona el mecanismo.
03 / DENTRO DE TOBIAS
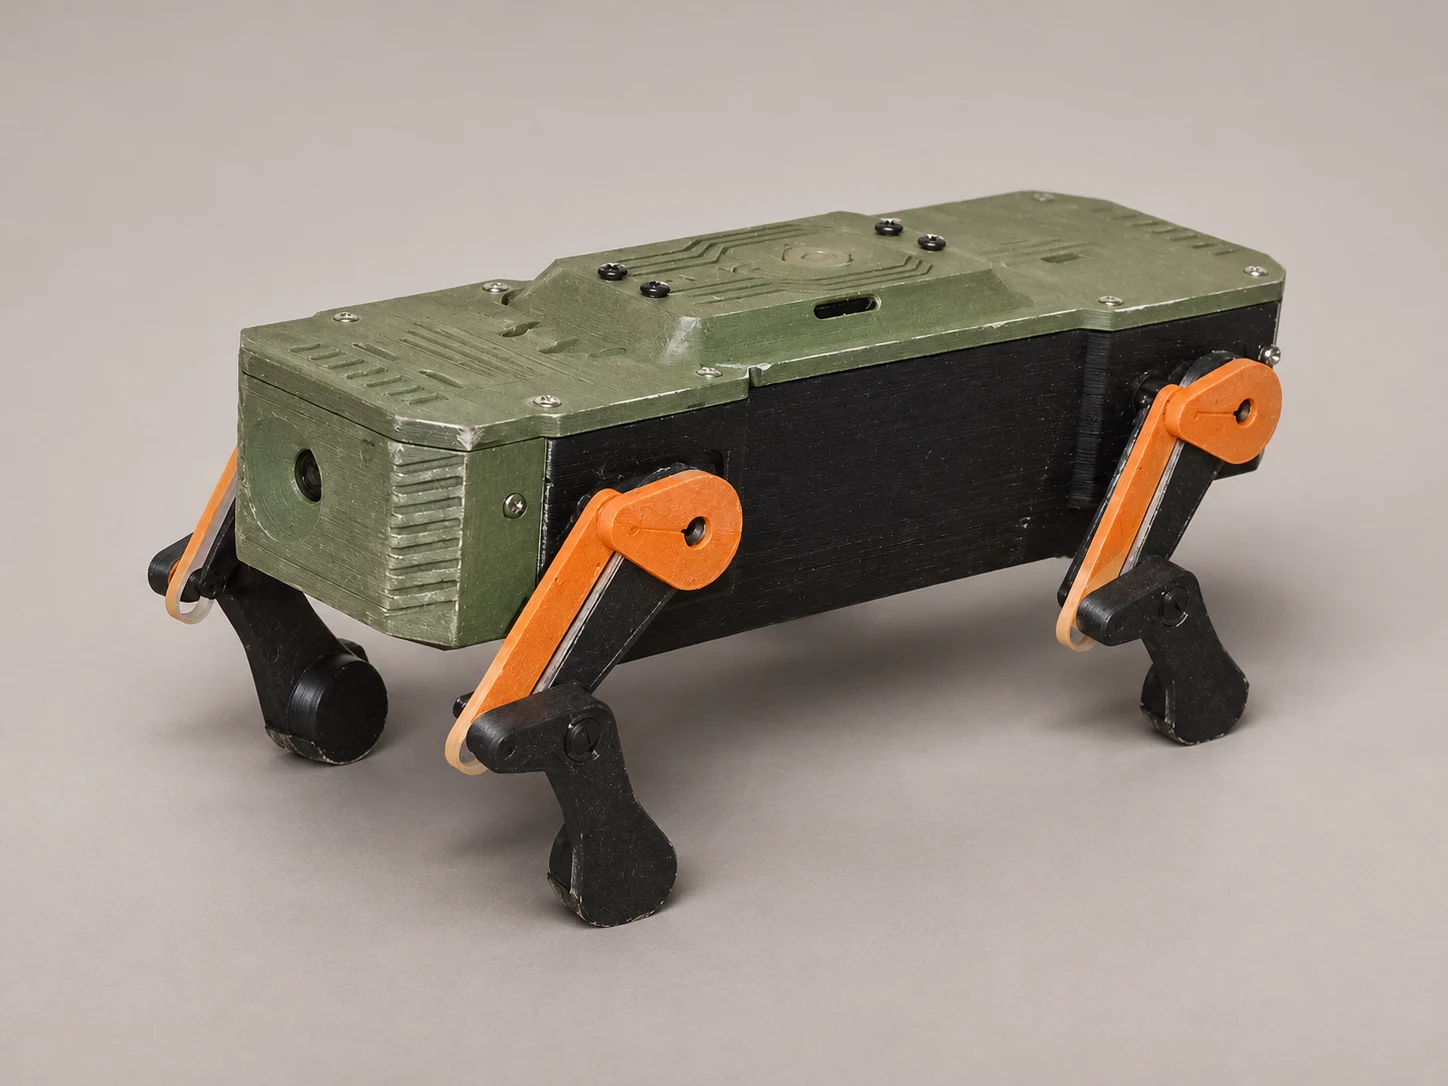
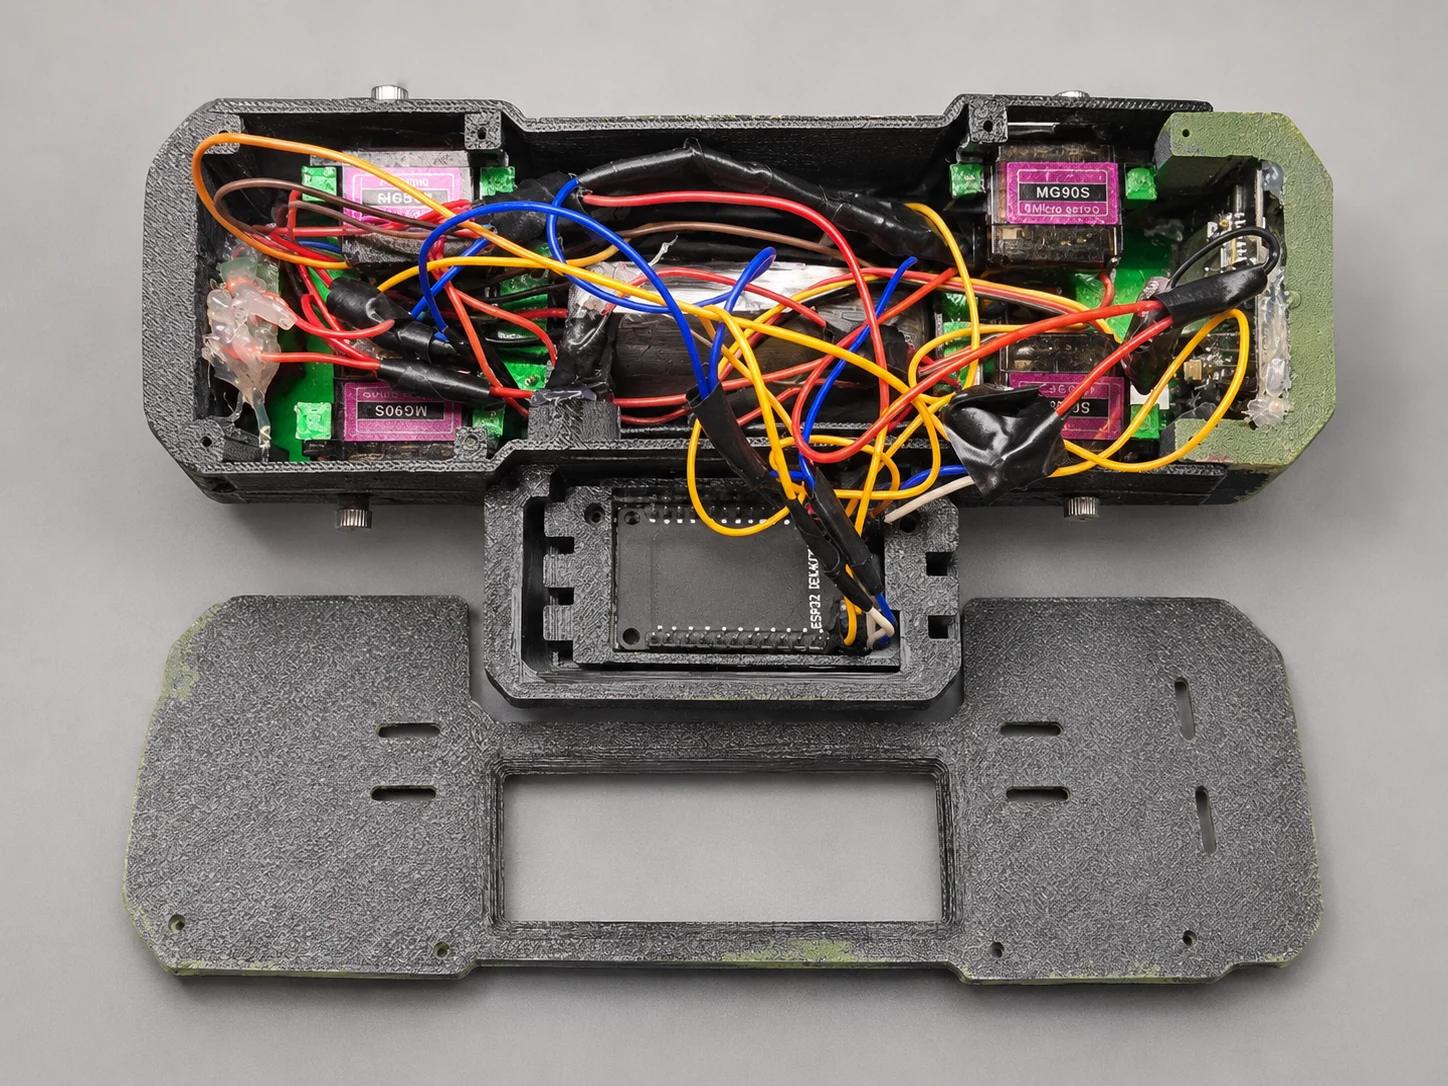
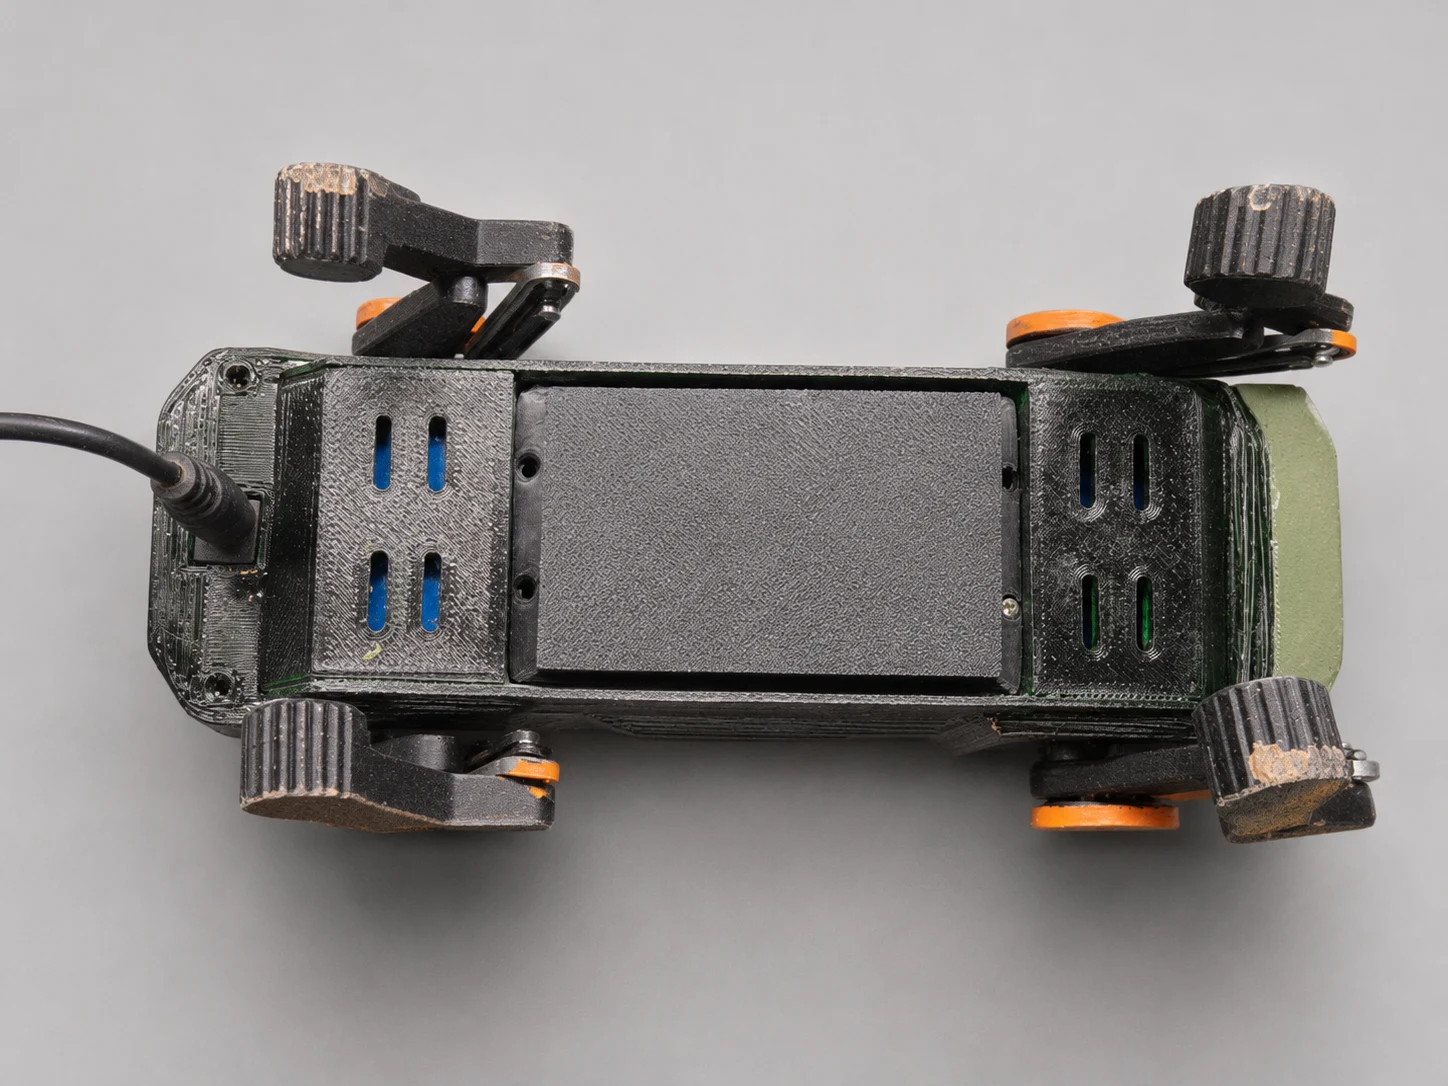
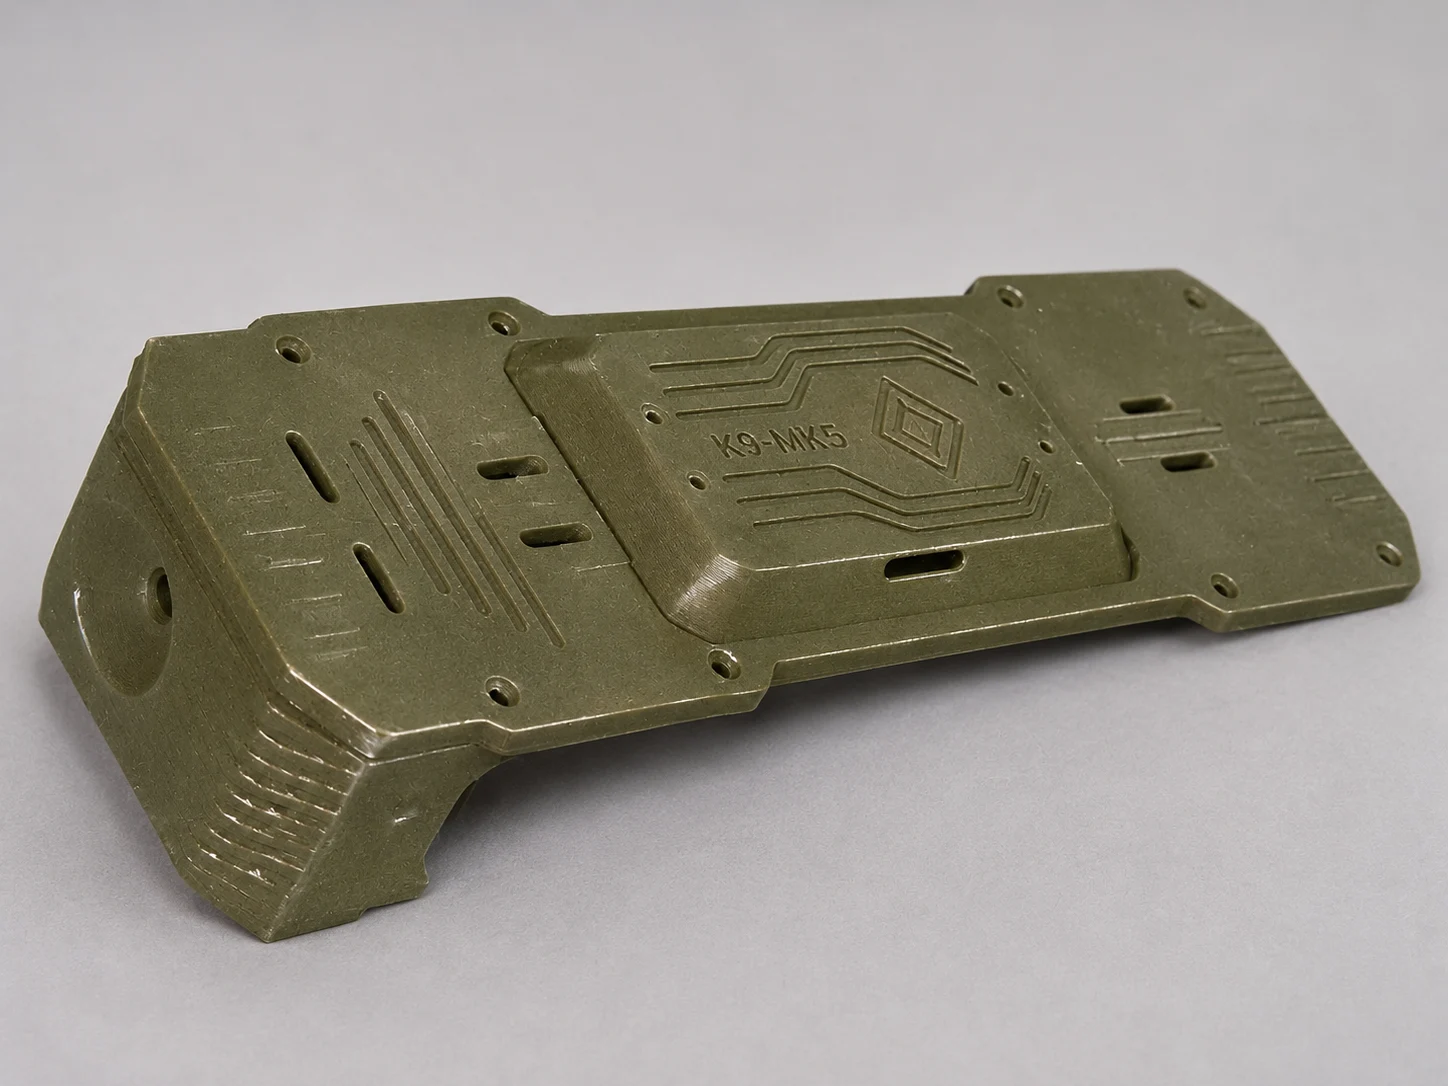
Fotografías del proyecto con edición de estudio. Mira el vídeo para ver el robot en funcionamiento.
04 / TU PRÓXIMO PROYECTO DE TALLER
Este es un proyecto práctico de electrónica: impresión, montaje mecánico, cableado, soldadura, instalación del firmware y alineación de servos. Lee las guías antes de comprar los componentes.
La versión MK5 validada tiene 9 piezas del cuerpo y 16 de las patas. El proyecto para Bambu A1 utiliza seis placas, boquilla de 0,4 mm, PLA, capas de 0,2 mm, 4 paredes y un 35% de relleno.
Patas y paneles laterales negros, cubiertas verde oliva y hombros y bielas naranjas. Las bielas son de una sola pieza, sin insertos blancos separados.
DESCARGAR STLS Y PERFIL A1 ↗La publicación completa de Tobias MK5 ya está disponible en MakerWorld, con 25 piezas en STL, el perfil de seis placas para Bambu A1 y la documentación de montaje.
Utiliza los tornillos incluidos con los servos. Para el cuerpo, M2 × 4, 6 y 8 mm son medidas de referencia; comprueba la profundidad en cada unión.
Utiliza alimentación regulada dentro de las especificaciones de cada componente y masa común. No conectes los MG90S directamente a una batería 2S. El BMS no sustituye a un cargador adecuado.
Dos placas, dos firmwares. La instalación inicial se realiza por USB; las placas usan Wi-Fi de 2,4 GHz. Sigue las instrucciones específicas de cada placa en el repositorio y alinea los servos antes de fijar los brazos de las patas.
05 / 3D INTERACTIVO
Mueve el control deslizante para separar las piezas y volver a unirlas. Gira y amplía la vista para explorar la electrónica del interior.
Arrastra para girar. Desplázate o pellizca para hacer zoom. El control deslizante también funciona con el teclado.
Visualización basada en el montaje de Blender, con los cables y las bridas ocultos para mayor claridad. Algunos componentes electrónicos son representaciones de referencia; consulta el diagrama de cableado para las conexiones reales.
CONTROL CON IA / EN DESARROLLO
Estoy desarrollando un control asistido por IA para dar más personalidad a Tobias y crear interacciones más ricas. La versión actual ya incluye controles desde el navegador, vídeo de la cámara, sonidos y emociones programadas; el comportamiento autónomo es una línea de investigación en curso, no una función terminada.
Son bienvenidas las contribuciones en diseño de comportamientos, visión, voz, experiencia del panel y control fiable del movimiento. Empieza por la hoja de ruta de IA y la guía de contribución, propón un cambio concreto y describe cómo lo probaste.
07 / HECHO PARA EXPLORAR
¿Estás construyendo tu Tobias? Comparte tus colores, tu configuración y lo que has aprendido. Tus comentarios ayudan a mejorar las guías, el firmware y la próxima versión.
Inspirado en miniRobo K9V2.1. Modificaciones e integración de Tobias MK5 por Lizard Wizard. Los términos del software y de terceros están documentados en el repositorio. Los archivos de impresión tienen su propia licencia en la publicación.