動きで表現
操作パネルから歩行、ポーズ、アクション、アニメーションを選べます。感情表現では動きと音が連動します。
プロジェクト / ロボティクス / MK5
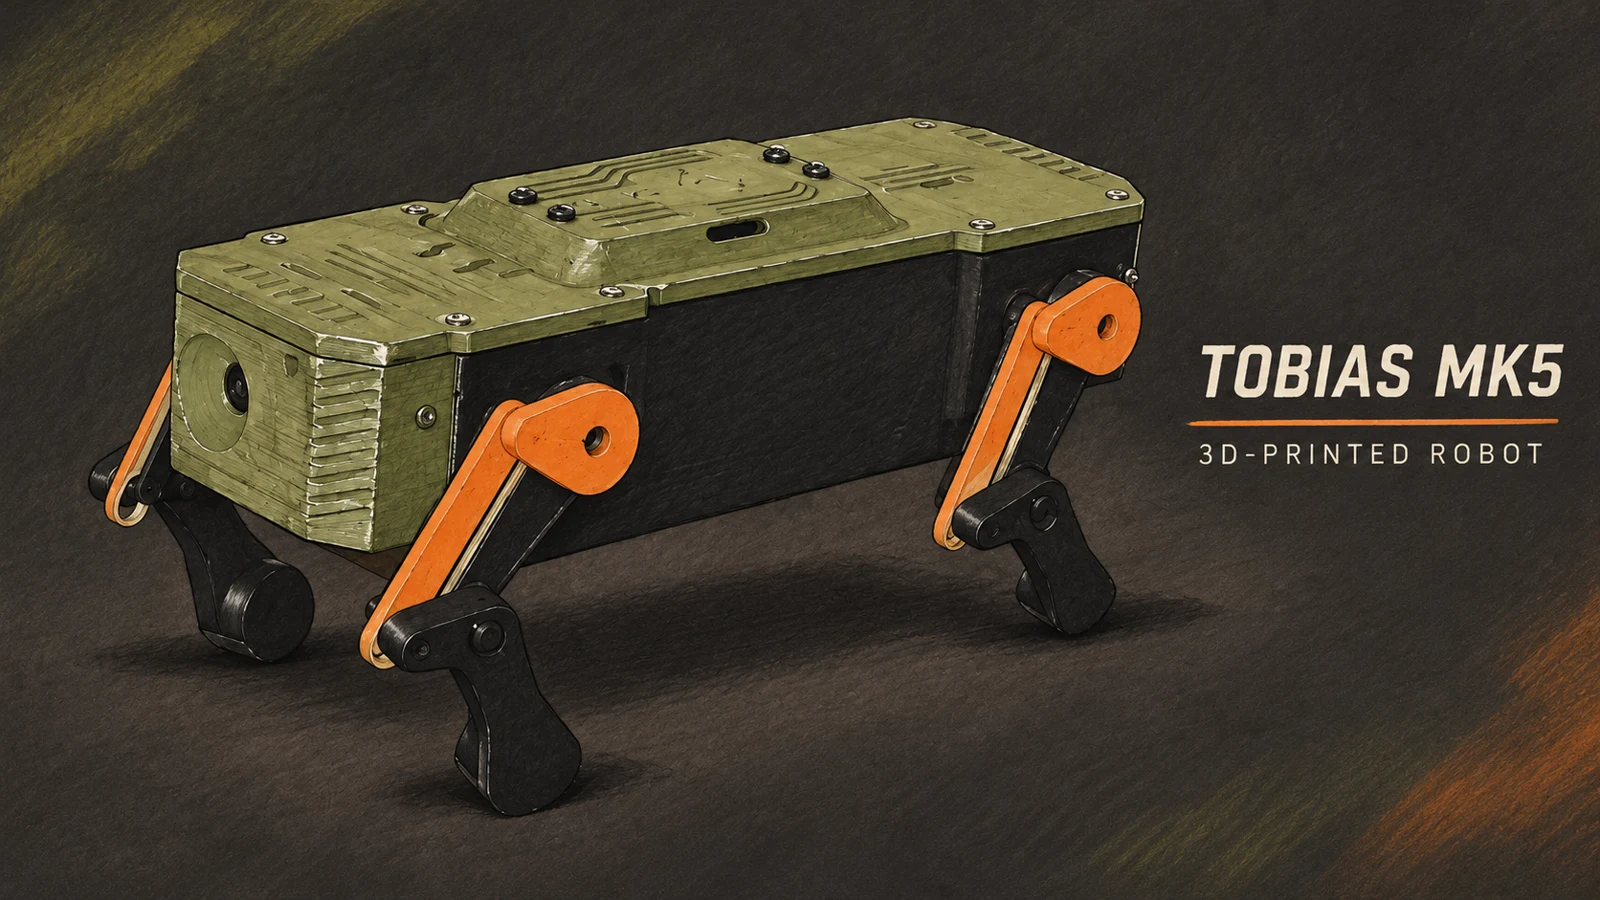
ロボットをプリント。
個性を吹き込もう。
ライブカメラ、表情豊かな動き、ロボットサウンドを備えたESP32四足ロボット。自分の作業台で作り、ブラウザーから操作できます。
設計者によるプリント・組み立て・動作確認済み
01 / 作業台から
プリント部品から最初の歩行テストまで。フル動画で組み立て、電子回路、操作パネルの動作を紹介します。画面内の説明は英語で、プロジェクト独自の音楽を使用しています。
02 / ロボットに個性を
操作パネルから歩行、ポーズ、アクション、アニメーションを選べます。感情表現では動きと音が連動します。
ESP32-CAMのライブ映像、照明の操作、遊び心のあるロボットサウンドが、機体に生き生きとした表情を与えます。
パソコンで操作パネルを起動し、同じネットワークのスマートフォンから開けます。パソコン用のキーボードショートカットも使えます。
2種類のファームウェアと操作パネルをGitHubで公開しています。プリントの色を選び、機構の仕組みを学びましょう。
03 / TOBIASの内側
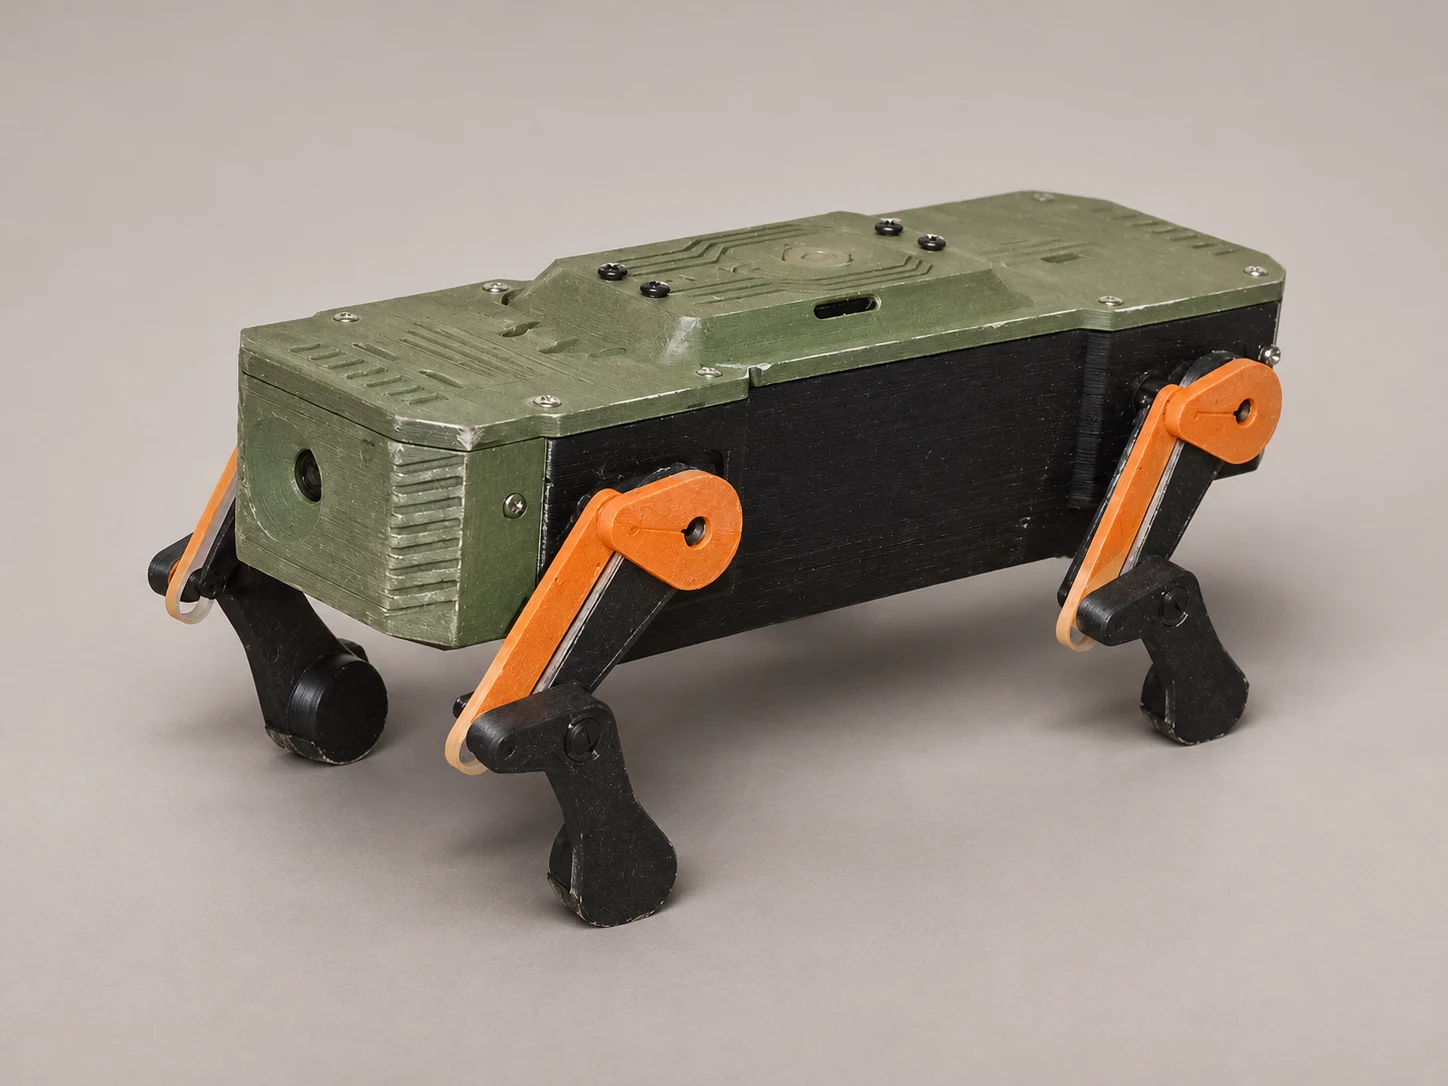
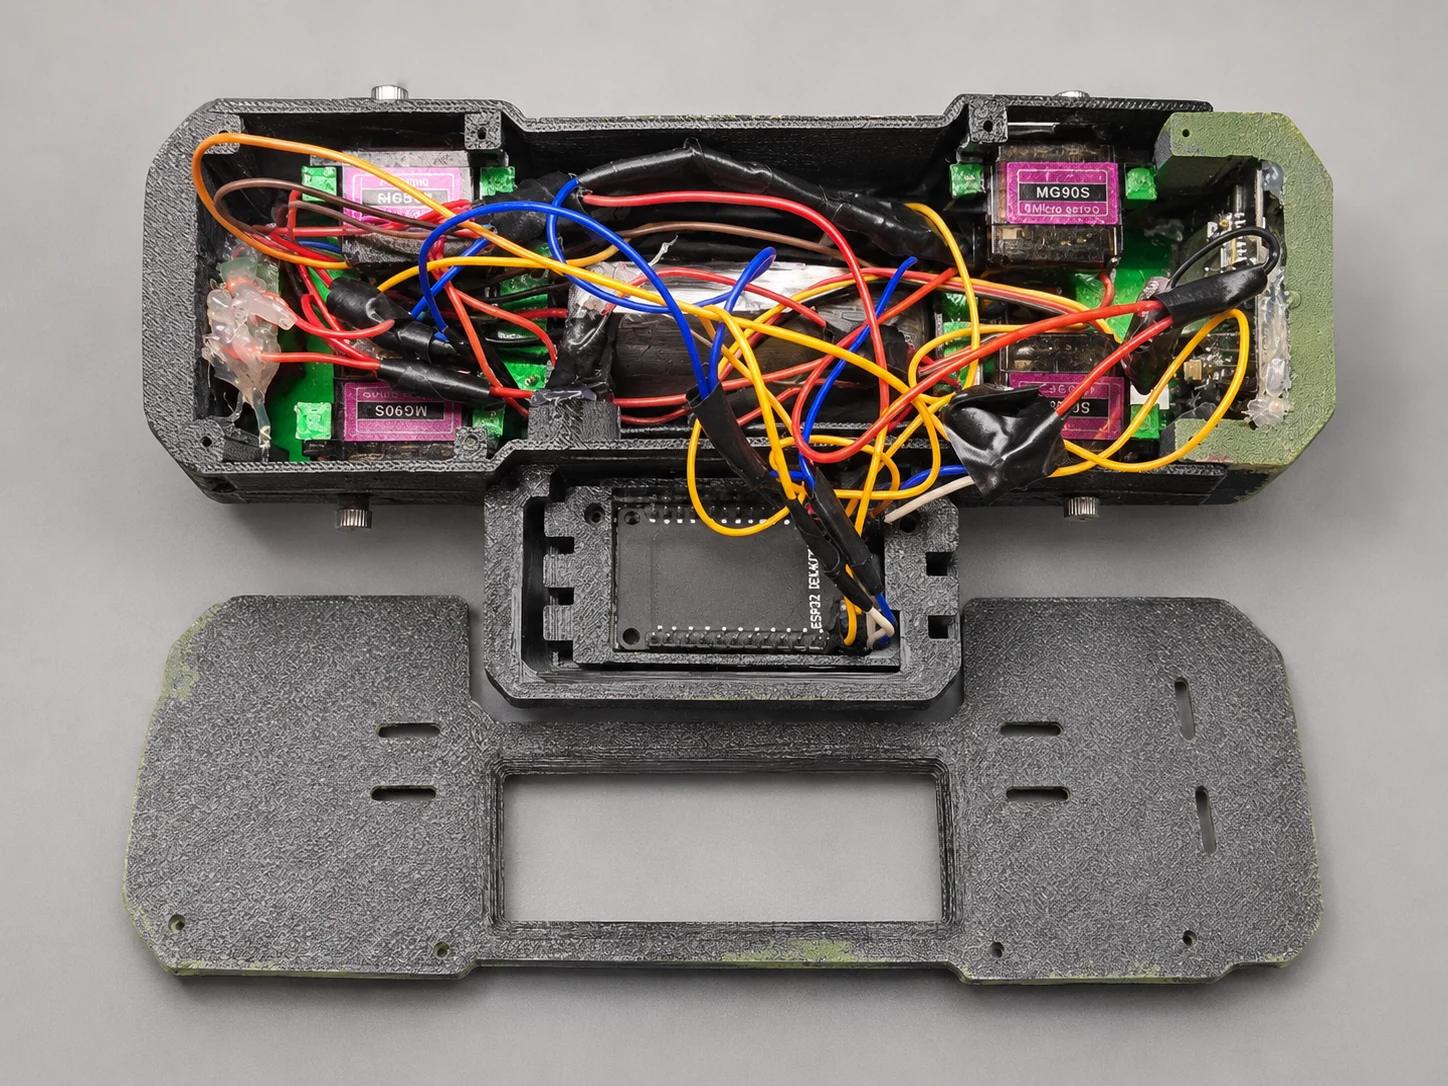
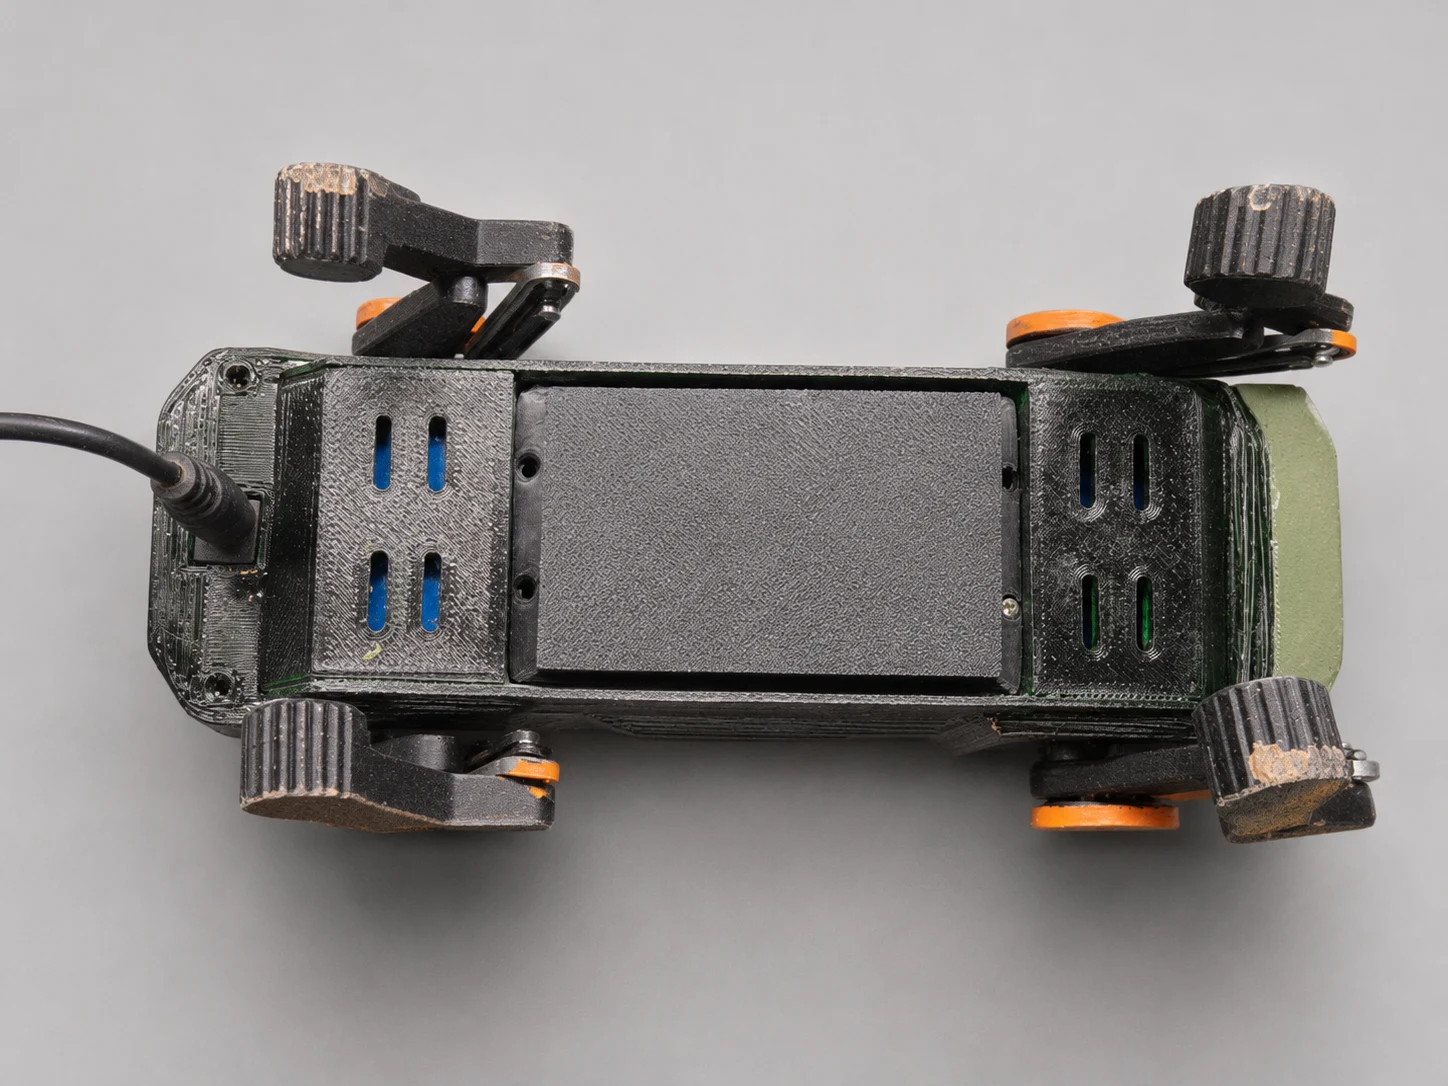
スタジオ風に編集したプロジェクト写真です。実際の動作は動画でご覧ください。
04 / 次の工作プロジェクトに
プリント、機械組み立て、配線、はんだ付け、ファームウェア導入、サーボの位置合わせを行う実践的な電子工作です。部品を注文する前にガイドを読んでください。
動作確認済みのMK5は本体9点、脚16点の部品で構成されます。Bambu A1用プロジェクトは6枚のプレート、0.4 mmノズル、PLA、積層ピッチ0.2 mm、壁4層、インフィル35%を使用します。
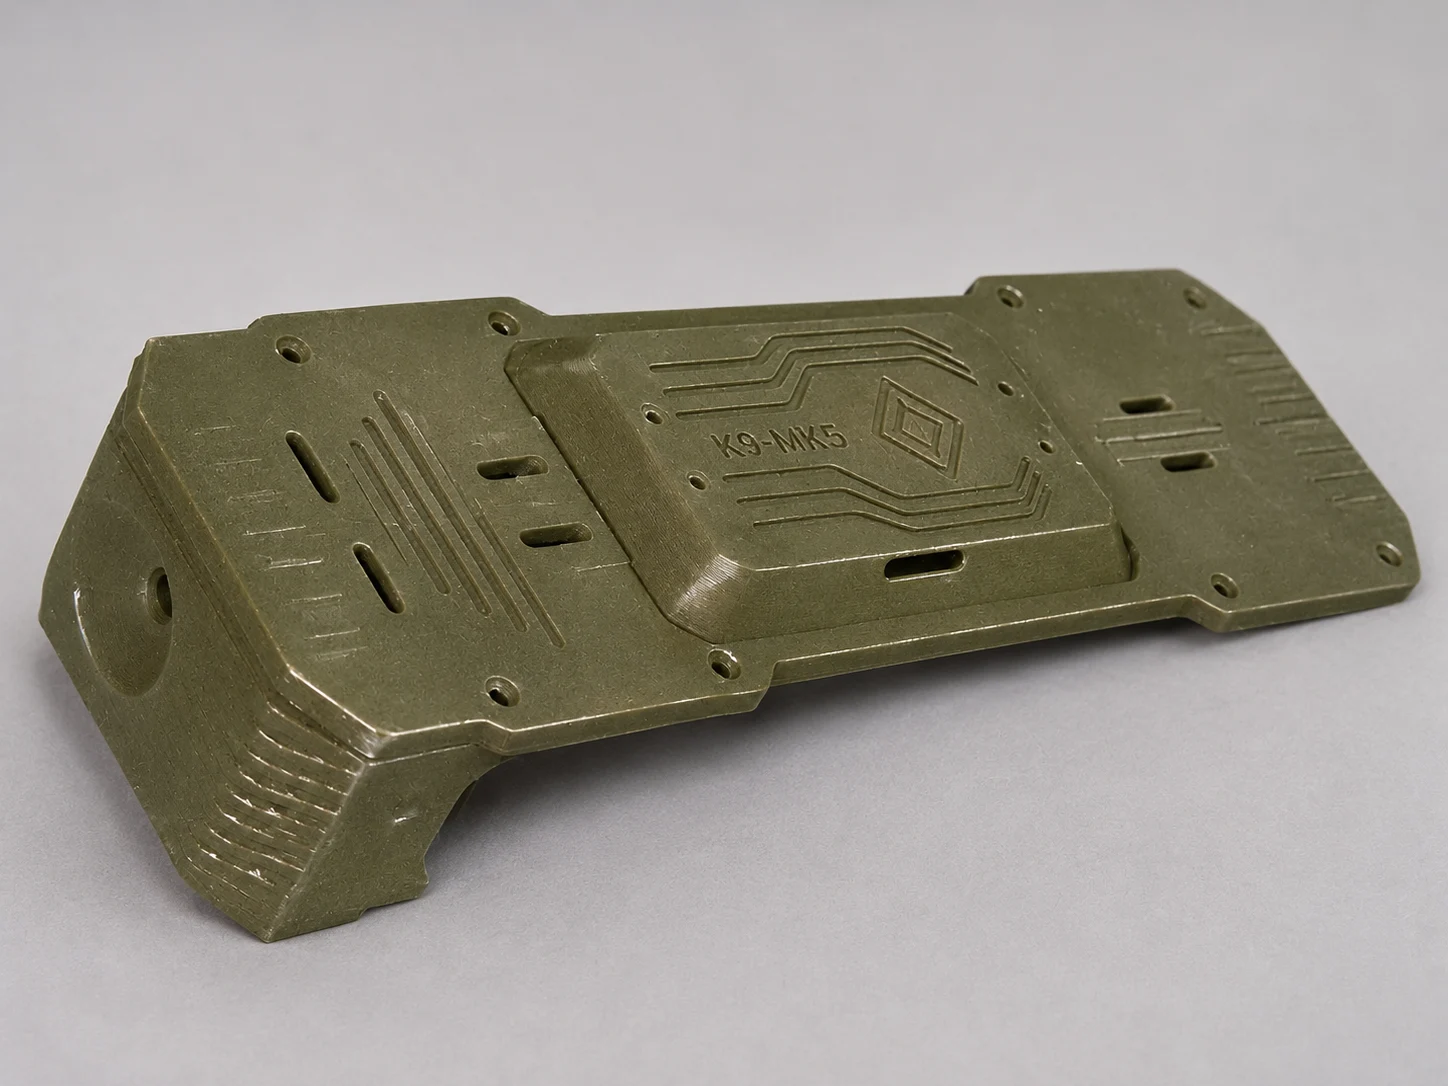
脚とサイドパネルは黒、カバーはオリーブグリーン、肩とリンクはオレンジ。リンクは一体部品で、独立した白いインサートはありません。
STLとA1プロファイルをダウンロード ↗Tobias MK5の配布ページをMakerWorldで公開しました。25点のSTL部品、6プレート構成のBambu A1用プロファイル、組み立て資料を入手できます。
サーボには付属のねじを使用します。本体用のM2 × 4、6、8 mmは選定の目安です。各接合部の深さを確認してください。
各部品の仕様に合った安定化電源を使い、GNDを共通にしてください。MG90Sサーボを2Sバッテリーに直接接続しないでください。BMSは適切な充電器の代わりにはなりません。
2枚のボードに、それぞれのファームウェアを使用します。初回導入はUSB経由で行い、通信は2.4 GHz Wi-Fiです。リポジトリ内のボード別手順に従い、脚のクランクを取り付ける前にサーボの位置を合わせてください。
05 / インタラクティブ3D
スライダーで部品を分離したり、組み立てた状態に戻したりできます。回転やズームで内部の電子部品を見てみましょう。
ドラッグで回転、スクロールやピンチ操作でズームできます。スライダーはキーボードでも操作できます。
Blenderのアセンブリを基にした表示です。見やすくするため、配線と結束バンドを非表示にしています。電子部品には参考用の表現も含まれます。実際の接続は配線図を参照してください。
AI制御 / 開発中
Tobiasの個性と対話の幅を広げるため、AI支援による制御を開発しています。現在の機体にはブラウザー操作、カメラ映像、サウンド、あらかじめ組まれた感情表現があります。自律行動は研究開発中の目標で、完成した機能ではありません。
行動設計、画像認識、音声、操作パネルの使いやすさ、信頼性の高い動作制御への貢献を歓迎します。まずAIロードマップと貢献ガイドを読み、範囲を絞った変更を提案し、テスト方法を説明してください。
07 / 探究のために
自分のTobiasを作っていますか?配色、構成、学んだことを共有してください。フィードバックはガイド、ファームウェア、次のバージョンの改善につながります。
着想元: miniRobo K9V2.1。Tobias MK5の改良と統合:Lizard Wizard。ソフトウェアと第三者の利用条件はリポジトリに記載しています。プリントファイルには配布ページ独自のライセンスが適用されます。