动作与表达
通过控制面板行走、选择姿势与动作,并体验各种动画。情绪表现将动作与声音相结合。
项目档案 / 机器人 / MK5
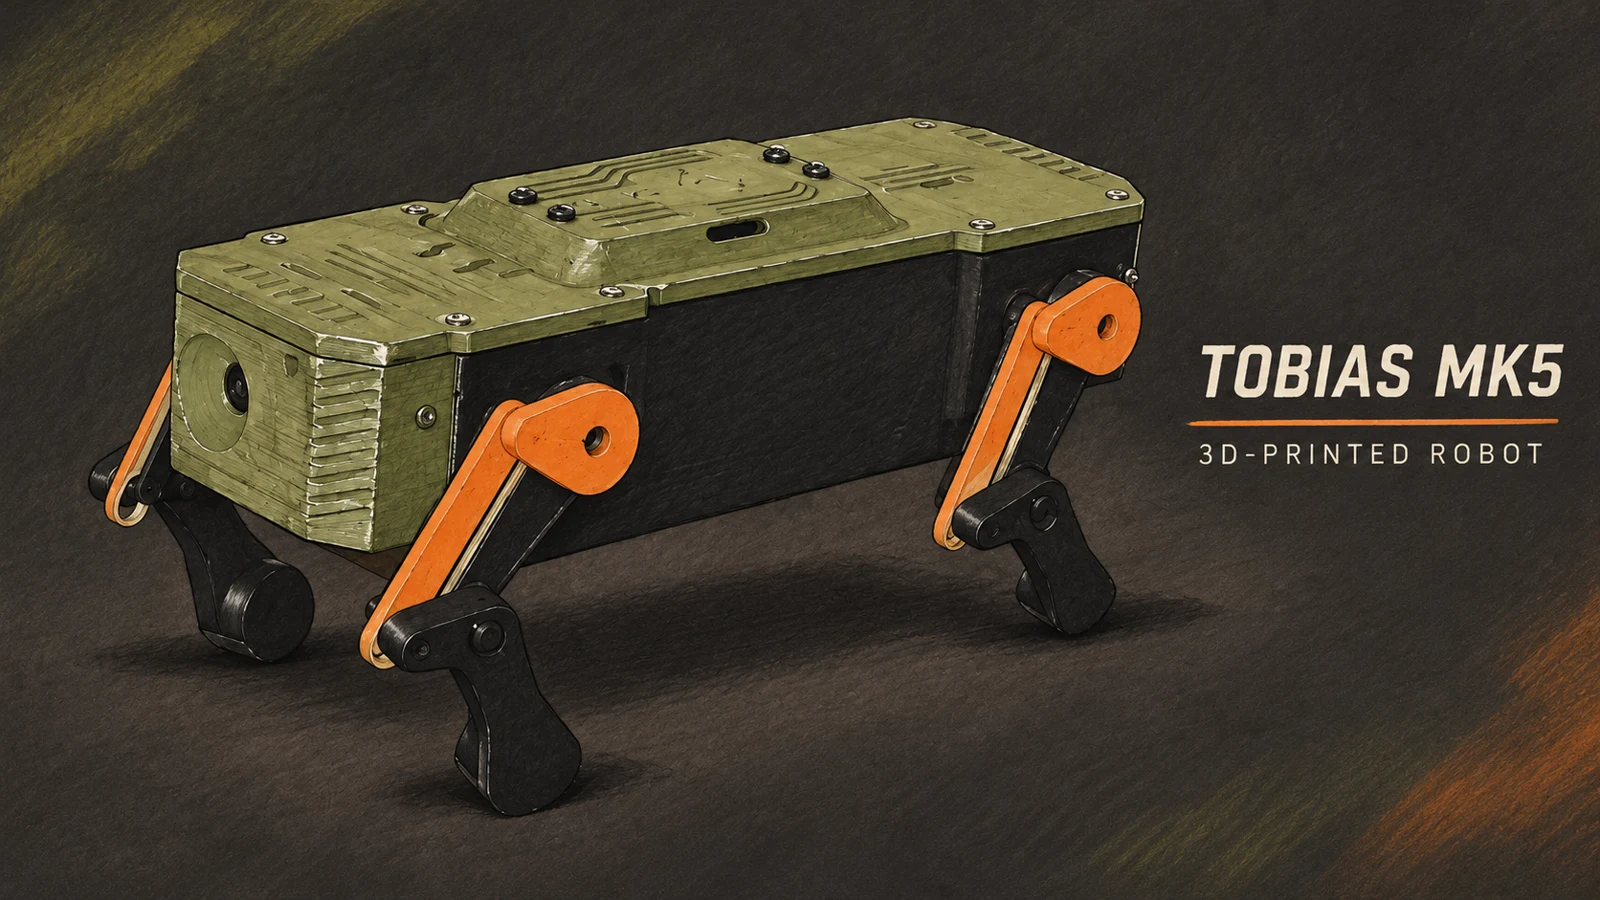
打印一个机器人。
赋予它独特个性。
一台配备ESP32、实时摄像头、丰富动作和机器人音效的四足机器人。在工作台上亲手制作,通过浏览器轻松控制。
已由设计者完成打印、组装与测试
01 / 从工作台出发
从打印零件到首次行走测试,完整视频展示组装、电子系统和控制面板的实际运行。配有英文屏幕说明和项目原创配乐。
02 / 注入一点个性
通过控制面板行走、选择姿势与动作,并体验各种动画。情绪表现将动作与声音相结合。
ESP32-CAM实时画面、灯光控制和有趣的机器人音效,让作品鲜活起来。
在电脑上运行控制面板,然后用同一网络下的手机打开。电脑端也支持键盘快捷键。
在GitHub上探索两个固件和控制面板。选择打印配色,了解机械结构的工作原理。
03 / TOBIAS内部
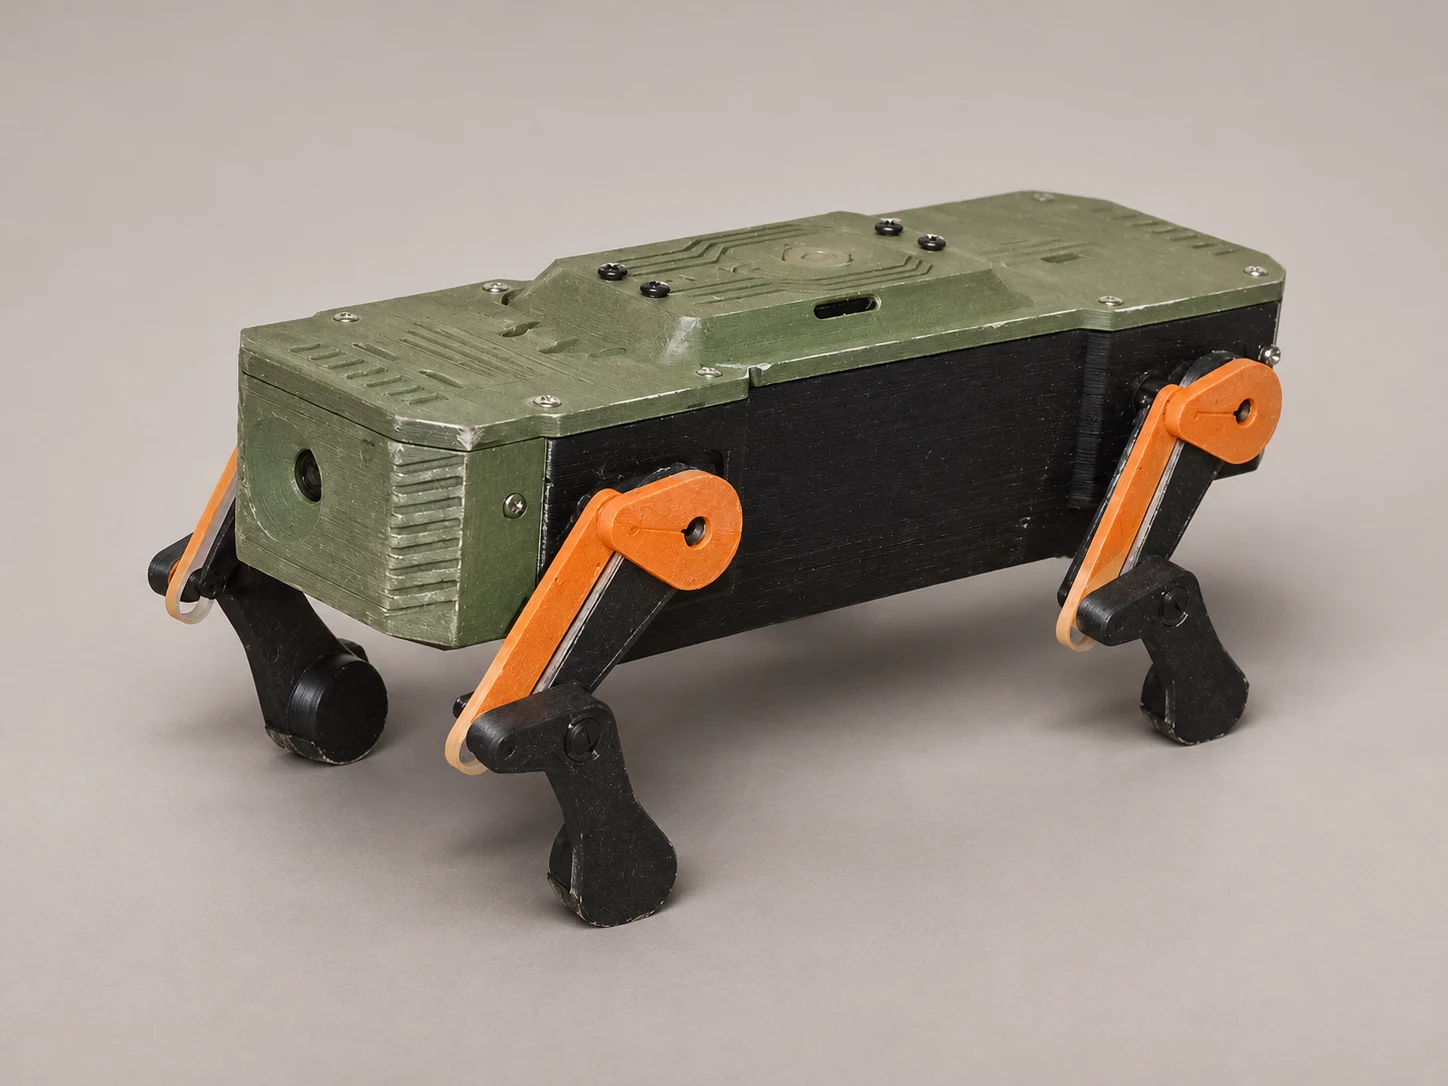
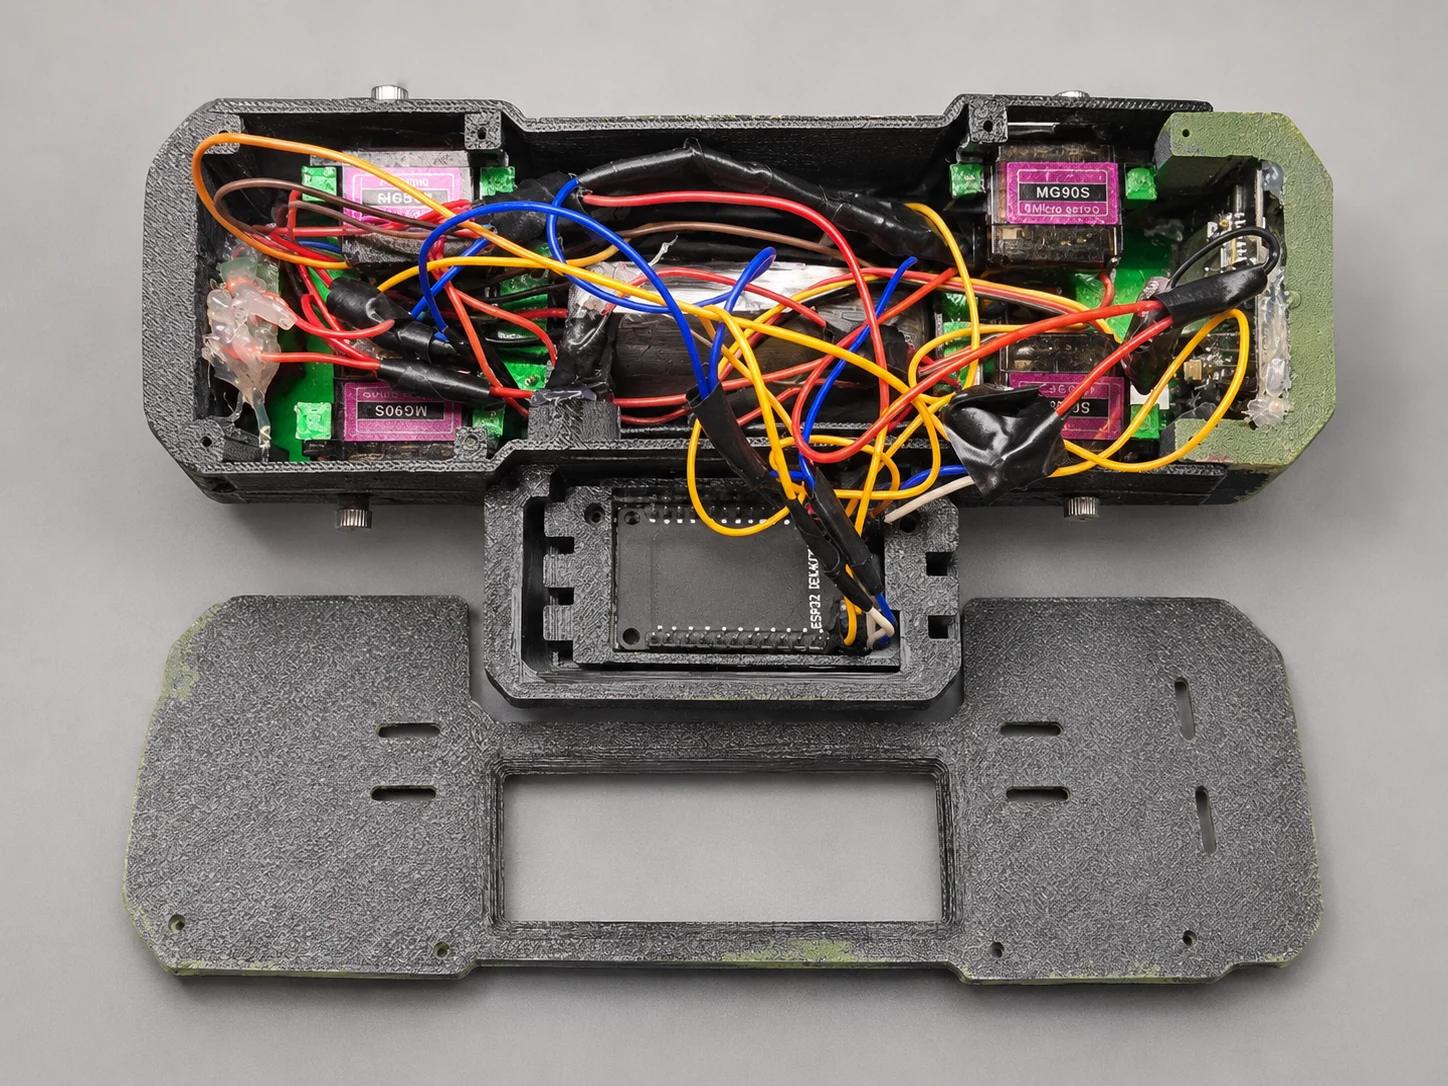
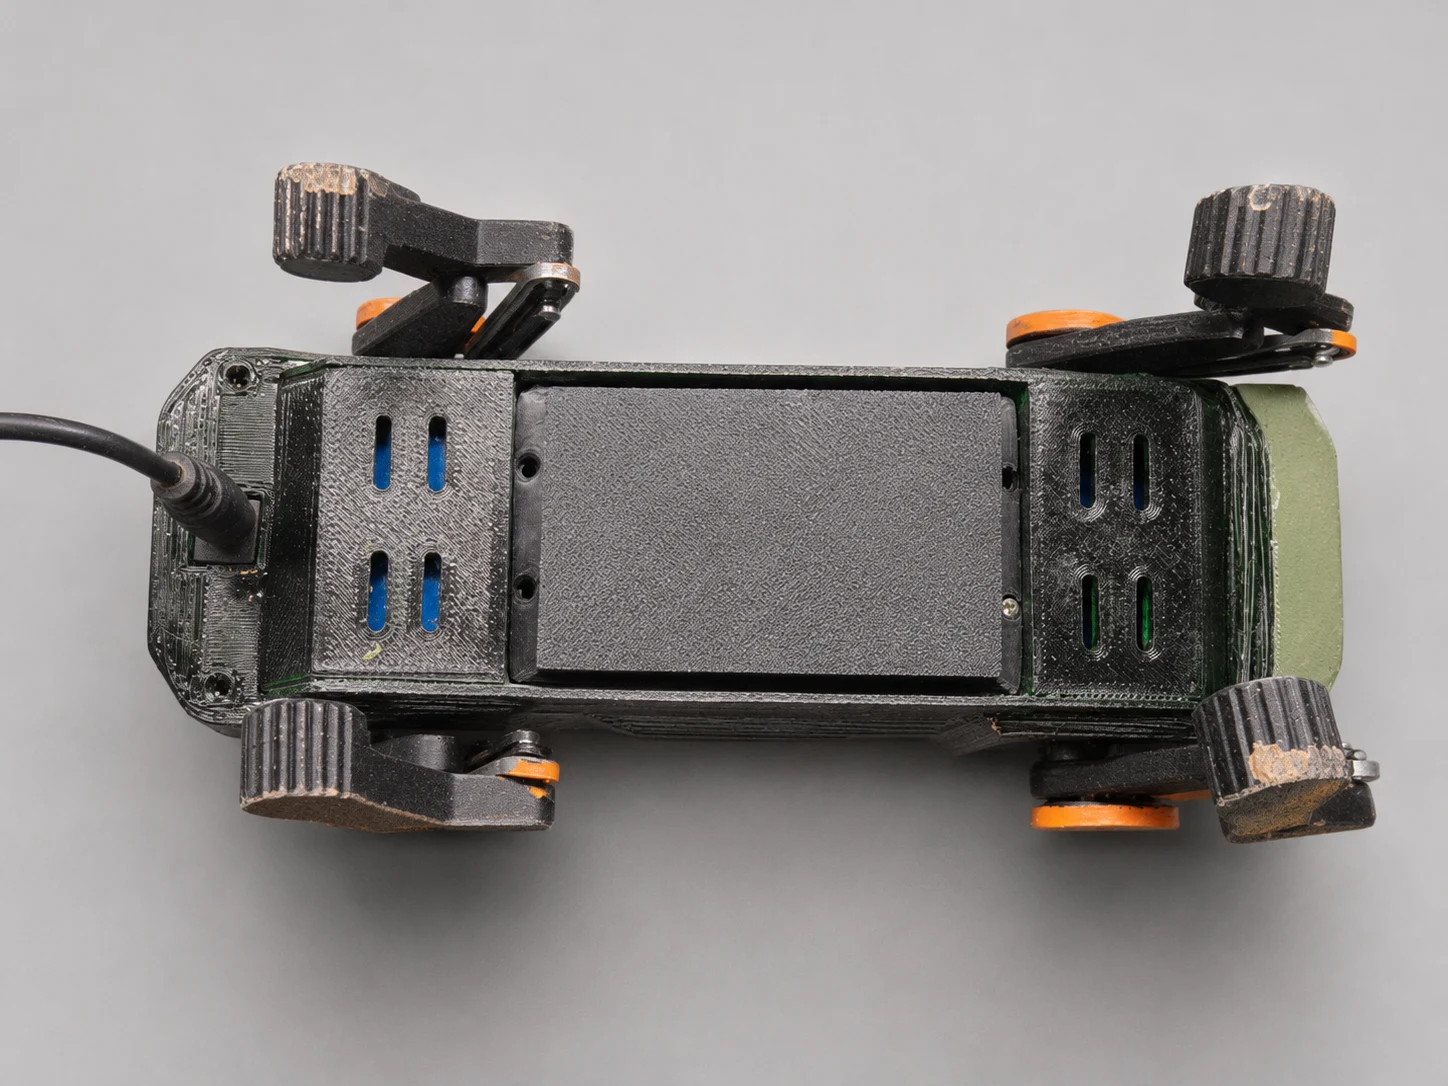
经过摄影棚风格编辑的项目照片。实际运行效果请观看视频。
04 / 你的下一个创客项目
这是一个动手电子项目,包含打印、机械组装、布线、焊接、固件安装和舵机对准。购买硬件前,请先阅读指南。
已验证的MK5包含9个机身零件和16个腿部零件。Bambu A1项目使用6块打印板、0.4毫米喷嘴、PLA、0.2毫米层高、4层墙壁和35%填充。
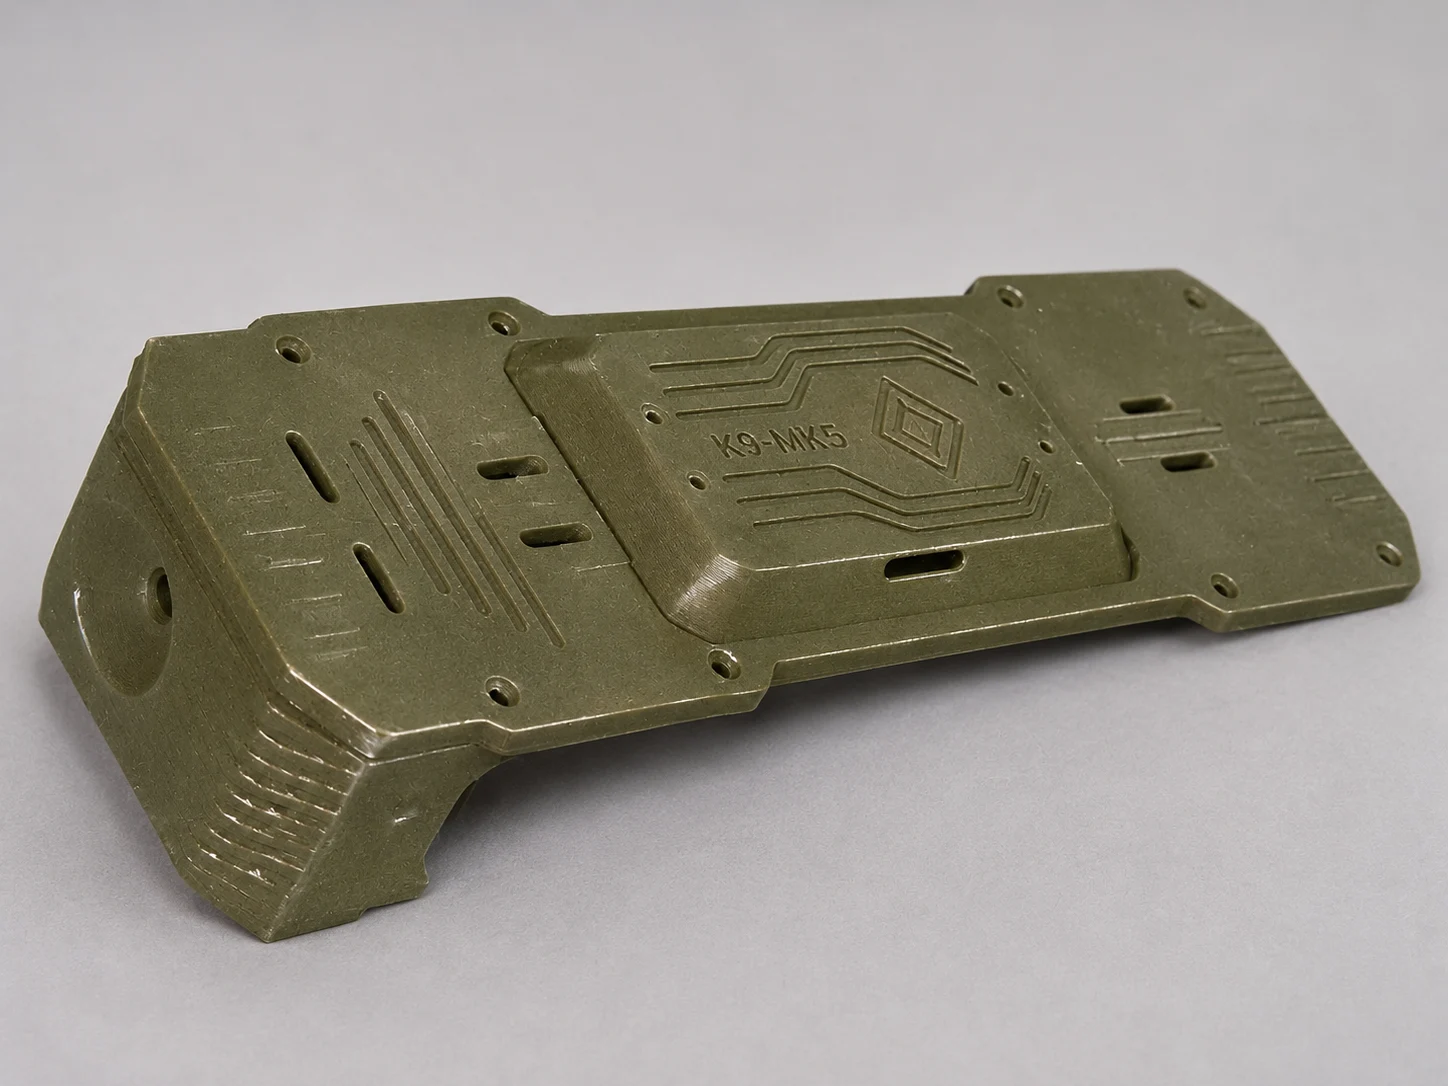
黑色腿部与侧板、橄榄绿色盖板、橙色肩部与连杆。连杆为一体式零件,没有单独的白色嵌件。
下载STL和A1打印配置 ↗Tobias MK5完整项目现已在MakerWorld上线,提供25个STL零件、包含6块打印板的Bambu A1打印配置以及组装文档。
舵机使用随附螺丝。机身螺丝M2 × 4、6和8毫米仅作为选型参考,请逐个检查连接处的深度。
请使用符合各部件规格的稳压电源,并共地。不要将MG90S舵机直接连接到2S电池。BMS不能代替合适的充电器。
两块开发板分别使用两个固件。首次安装通过USB完成,开发板使用2.4 GHz Wi-Fi。请遵循仓库中各开发板的专用说明,并在安装腿部曲柄前对准舵机。
05 / 交互式3D
移动滑块可分离零件,再将它们重新组合。旋转和缩放模型,探索内部电子元件。
拖动以旋转,滚动或双指缩放。滑块也支持键盘操作。
此可视化基于Blender装配模型,为便于查看,已隐藏导线与扎带。部分电子元件为示意表示,实际连接请参照接线图。
AI控制 / 开发中
我正在开发AI辅助控制,让Tobias拥有更鲜明的个性和更丰富的互动。目前已支持浏览器控制、摄像头视频、音效和预设情绪动作;自主行为仍是正在探索的研究方向,并非已完成的功能。
欢迎在行为设计、视觉、语音、控制面板体验和可靠运动控制等方面参与贡献。请先阅读AI路线图与贡献指南,提出范围明确的改进,并说明测试方法。
07 / 为探索而造
正在制作你的Tobias吗?分享配色、配置和制作心得。你的反馈将帮助改进指南、固件和下一版设计。
灵感来源: miniRobo K9V2.1。Tobias MK5由Lizard Wizard改进并集成。软件及第三方条款记录于代码仓库中。打印文件适用其发布页面上的独立许可。