Muoversi ed esprimersi
Cammina, scegli pose e azioni ed esplora le animazioni dal pannello. Le emozioni combinano movimento e suono.
PROGETTO / ROBOTICA / MK5
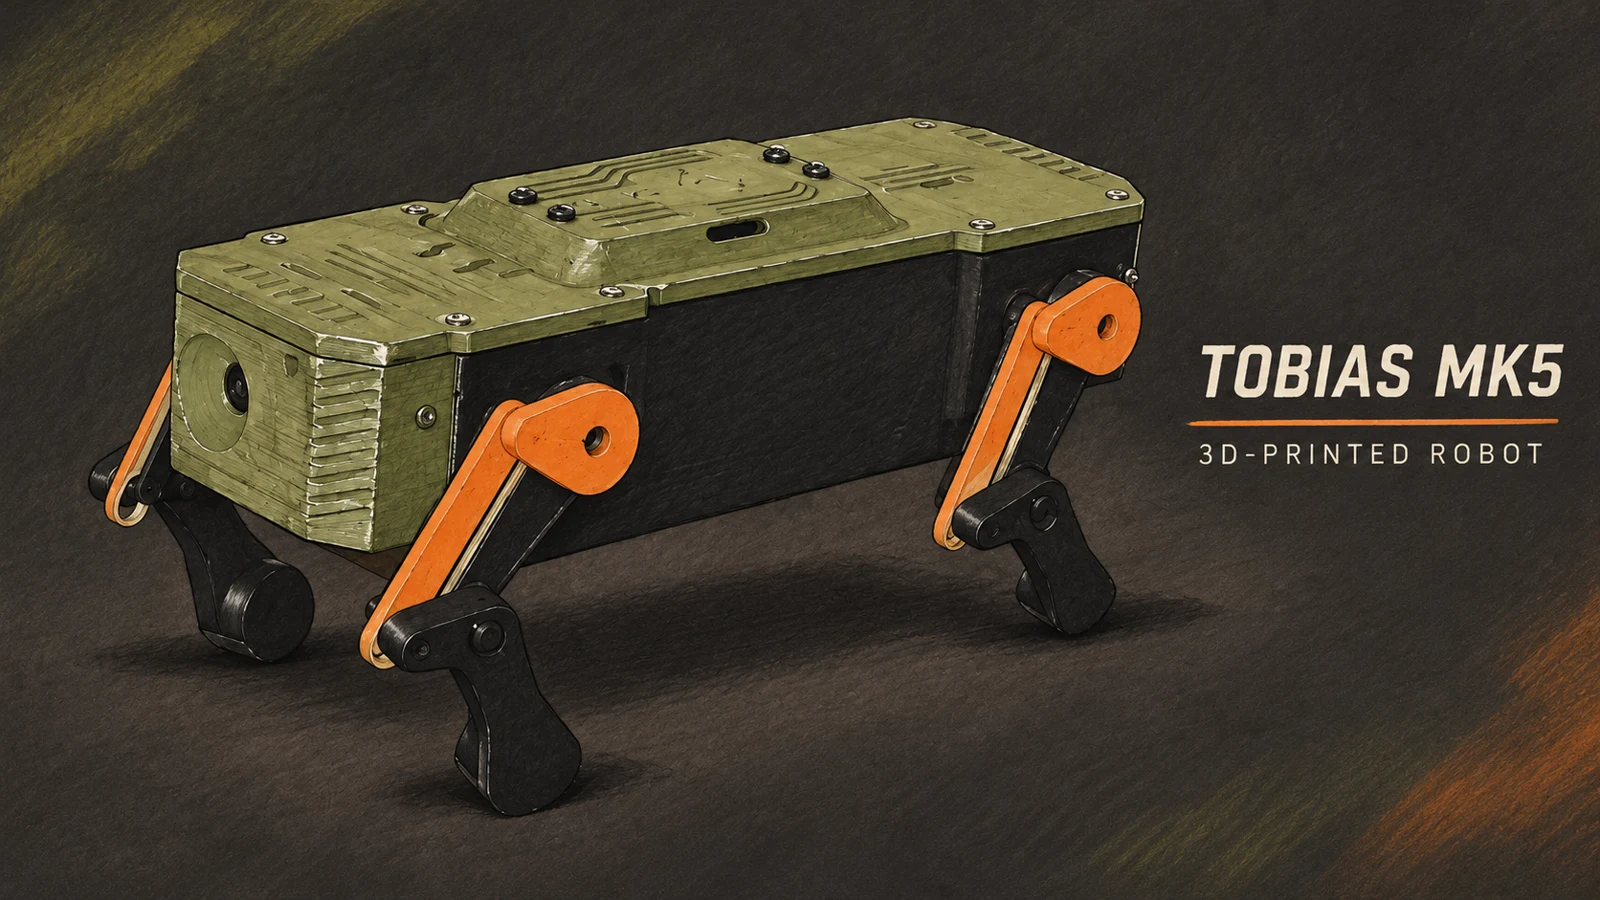
Stampa un robot.
Dagli una personalità.
Un robot quadrupede ESP32 con videocamera in diretta, movimenti espressivi e suoni robotici. Costruito sul tuo banco. Controllato dal browser.
STAMPATO · ASSEMBLATO · TESTATO DAL PROGETTISTA
01 / DAL BANCO DI LAVORO
Dai pezzi stampati alla prima prova di camminata: il video completo mostra il montaggio, l’elettronica e il pannello in azione. Testi a schermo in inglese e colonna sonora originale del progetto.
02 / UN PO’ DI PERSONALITÀ
Cammina, scegli pose e azioni ed esplora le animazioni dal pannello. Le emozioni combinano movimento e suono.
La diretta della ESP32-CAM, i controlli delle luci e i divertenti suoni robotici danno vita al progetto.
Avvia il pannello su un computer, poi aprilo dal telefono sulla stessa rete. Sono disponibili anche scorciatoie da tastiera sul computer.
Esplora entrambi i firmware e il pannello su GitHub. Scegli i colori di stampa e scopri come funziona il meccanismo.
03 / DENTRO TOBIAS
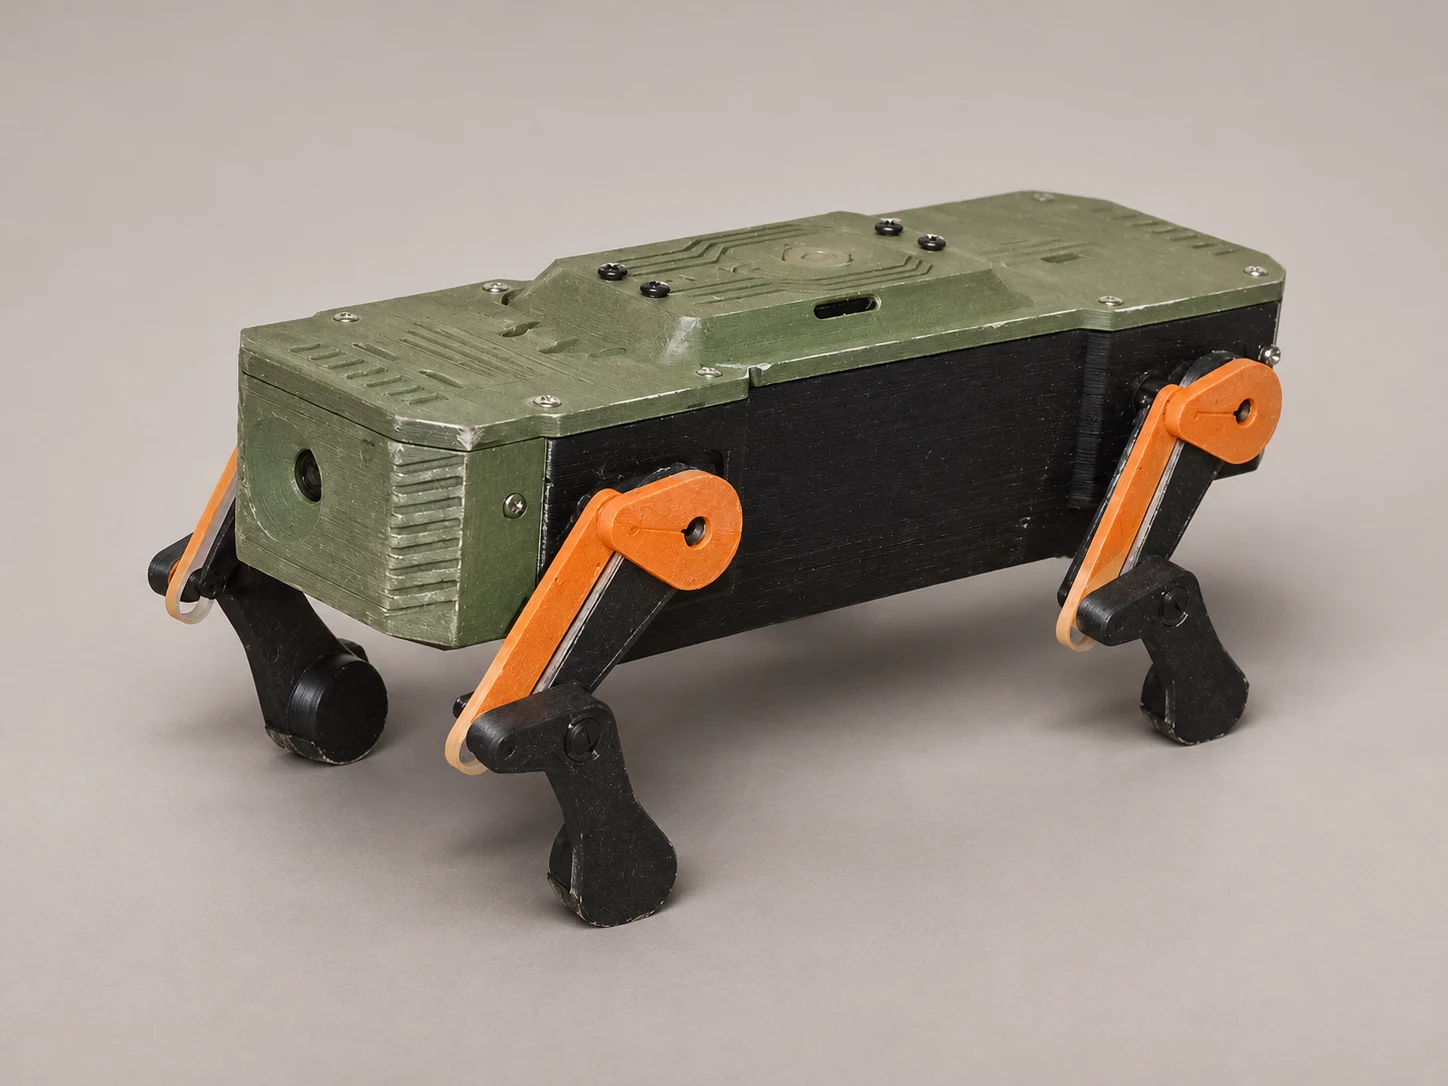
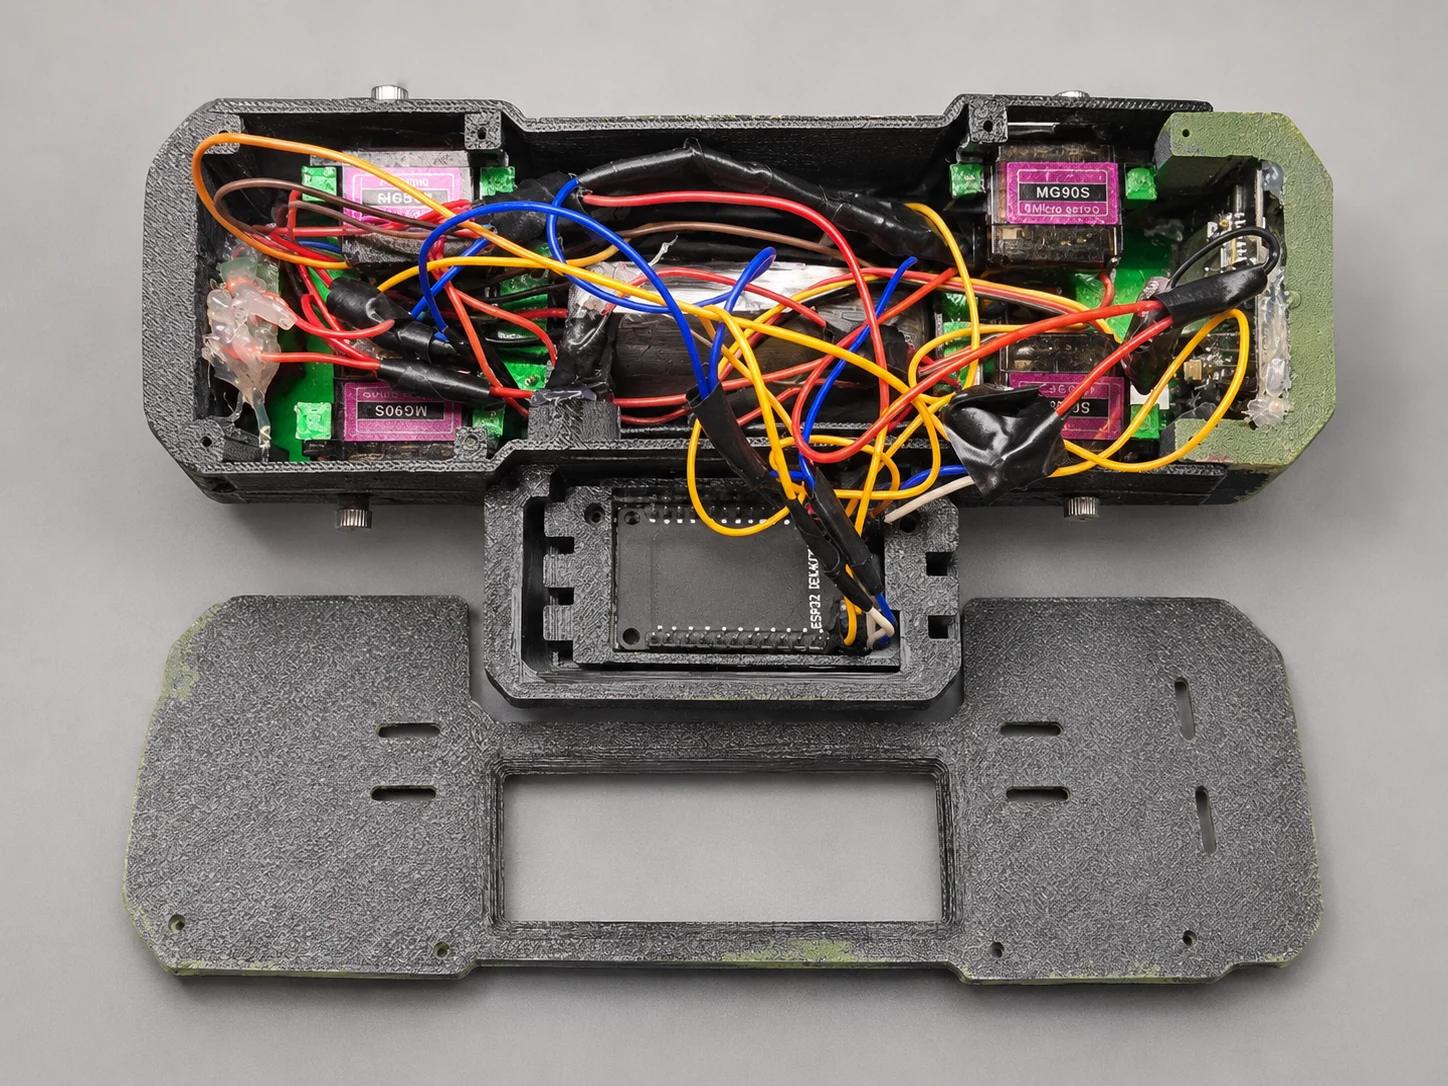
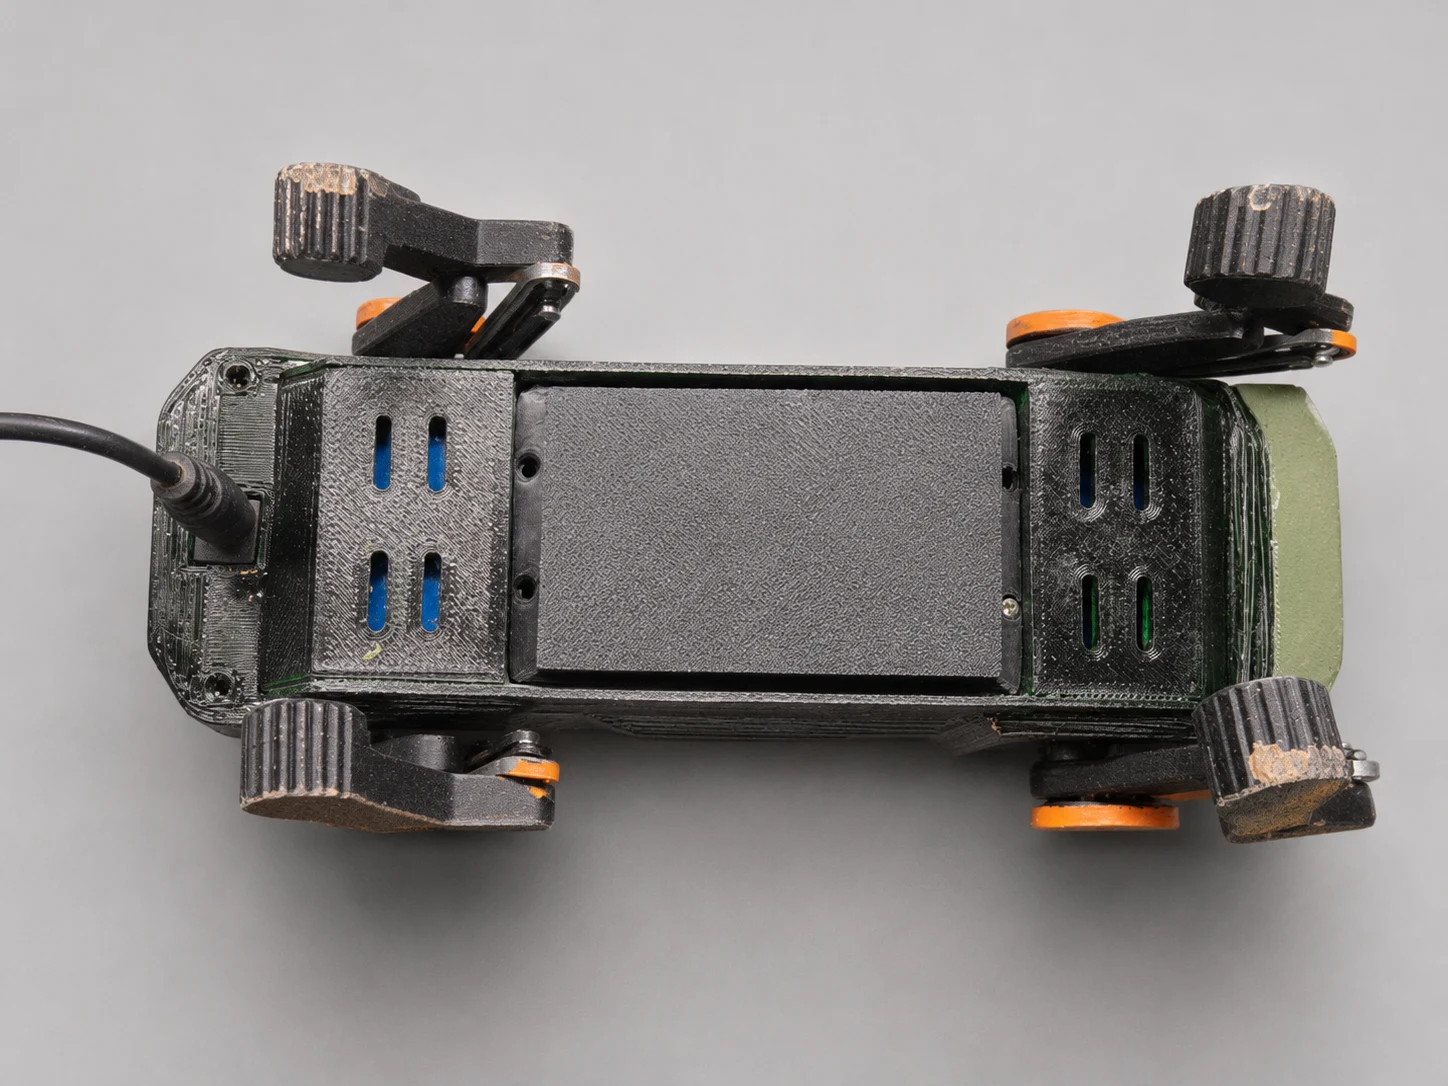
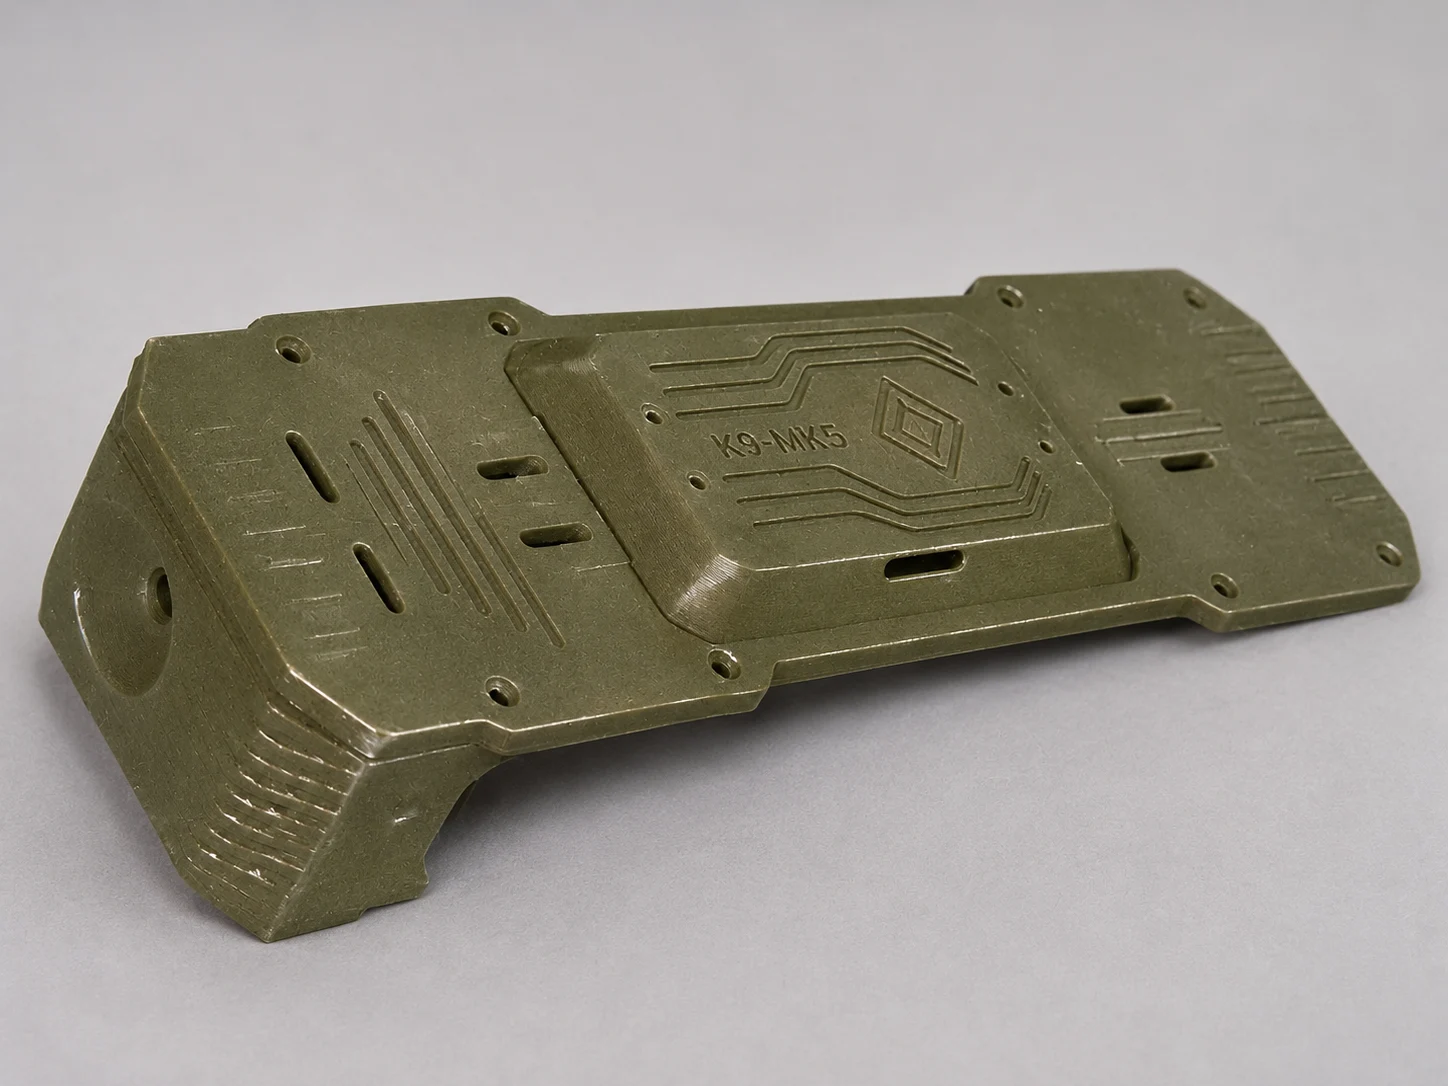
Fotografie del progetto con ritocco da studio. Guarda il video per vedere il robot in azione.
04 / IL TUO PROSSIMO PROGETTO DA BANCO
Un progetto pratico di elettronica: stampa, montaggio meccanico, cablaggio, saldatura, installazione del firmware e allineamento dei servo. Leggi le guide prima di ordinare i componenti.
La versione MK5 validata comprende 9 parti del corpo e 16 delle zampe. Il progetto Bambu A1 usa sei piatti, ugello da 0,4 mm, PLA, strati da 0,2 mm, 4 pareti e riempimento al 35%.
Zampe e pannelli laterali neri, coperture verde oliva, spalle e aste arancioni. Le aste sono pezzi unici, senza inserti bianchi separati.
SCARICA STL E PROFILO A1 ↗La pagina completa di Tobias MK5 è ora disponibile su MakerWorld, con 25 pezzi STL, il profilo Bambu A1 a sei piatti e la documentazione di montaggio.
Usa le viti fornite con i servo. Per il corpo, M2 × 4, 6 e 8 mm sono misure di riferimento; verifica la profondità di ogni giunzione.
Usa alimentazioni regolate entro le specifiche di ogni componente e una massa comune. Non collegare i MG90S direttamente a una batteria 2S. Il BMS non sostituisce un caricabatterie adatto.
Due schede, due firmware. La prima installazione avviene via USB; le schede usano il Wi-Fi a 2,4 GHz. Segui le istruzioni specifiche per ciascuna scheda nel repository e allinea i servo prima di fissare le manovelle delle zampe.
05 / 3D INTERATTIVO
Sposta il cursore per separare i pezzi e poi riunirli. Ruota e ingrandisci la vista per esplorare l’elettronica all’interno.
Trascina per ruotare. Scorri o usa il gesto a due dita per lo zoom. Il cursore funziona anche con la tastiera.
Visualizzazione basata sull’assemblaggio in Blender, con cavi e fascette nascosti per maggiore chiarezza. Alcuni componenti elettronici sono rappresentazioni di riferimento; usa lo schema di cablaggio per i collegamenti effettivi.
CONTROLLO CON IA / IN SVILUPPO
Sto sviluppando un controllo assistito dall’IA per dare a Tobias più personalità e interazioni più ricche. La versione attuale offre già controlli dal browser, video della videocamera, suoni ed emozioni programmate; il comportamento autonomo è una direzione di ricerca in corso, non una funzione completata.
Sono benvenuti contributi su comportamenti, visione, voce, esperienza del pannello e controllo affidabile del movimento. Inizia dalla roadmap IA e dalla guida ai contributi, proponi una modifica mirata e descrivi come l’hai testata.
07 / FATTO PER ESPLORARE
Stai costruendo il tuo Tobias? Condividi i colori, la configurazione e ciò che hai imparato. I tuoi riscontri aiutano a migliorare guide, firmware e la prossima versione.
Ispirato a miniRobo K9V2.1. Modifiche e integrazione di Tobias MK5 a cura di Lizard Wizard. Le condizioni del software e di terze parti sono documentate nel repository. I file di stampa hanno una propria licenza sulla relativa pagina.