Bouger et s’exprimer
Marchez, choisissez des poses et des actions, et explorez les animations depuis le tableau de bord. Les émotions associent mouvement et son.
DOSSIER / ROBOTIQUE / MK5
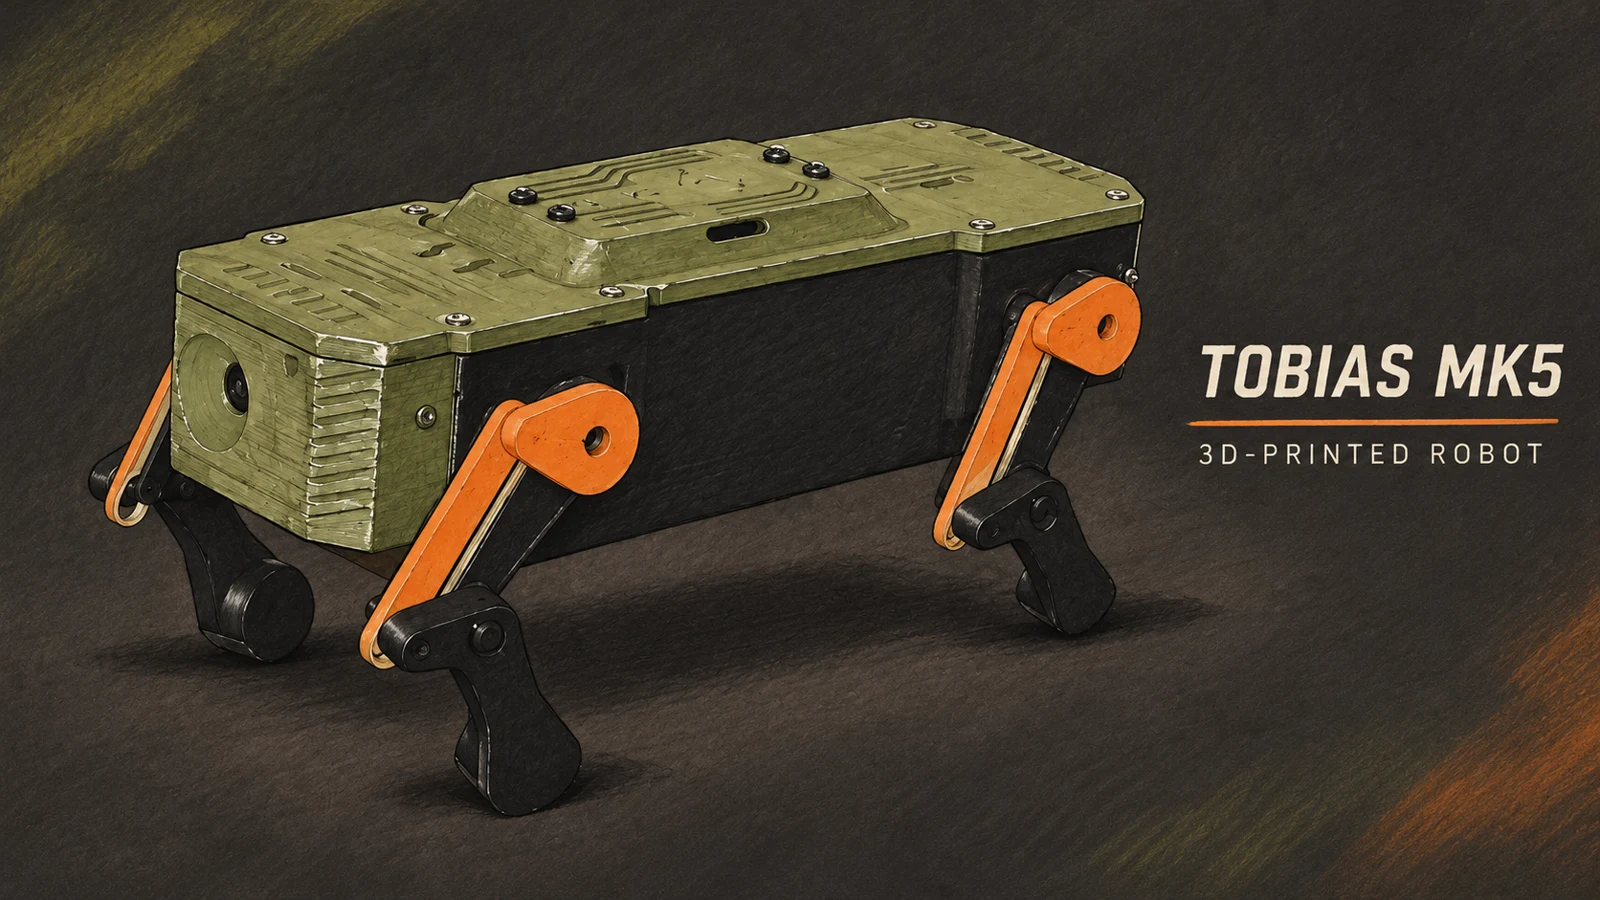
Imprimez un robot.
Donnez-lui une personnalité.
Un robot quadrupède ESP32 avec caméra en direct, mouvements expressifs et sons robotiques. Fabriqué sur votre établi. Piloté depuis votre navigateur.
IMPRIMÉ · ASSEMBLÉ · TESTÉ PAR SON CONCEPTEUR
01 / DEPUIS L’ÉTABLI
Des pièces imprimées au premier essai de marche : la vidéo complète présente l’assemblage, l’électronique et le tableau de bord en action. Explications à l’écran en anglais, avec une bande-son originale du projet.
02 / UN PEU DE PERSONNALITÉ
Marchez, choisissez des poses et des actions, et explorez les animations depuis le tableau de bord. Les émotions associent mouvement et son.
La vue en direct de l’ESP32-CAM, les commandes d’éclairage et les sons robotiques ludiques donnent vie au projet.
Lancez le tableau de bord sur un ordinateur, puis ouvrez-le depuis un téléphone sur le même réseau. Des raccourcis clavier sont également disponibles sur ordinateur.
Explorez les deux firmwares et le tableau de bord sur GitHub. Choisissez vos couleurs d’impression et découvrez le fonctionnement du mécanisme.
03 / DANS TOBIAS
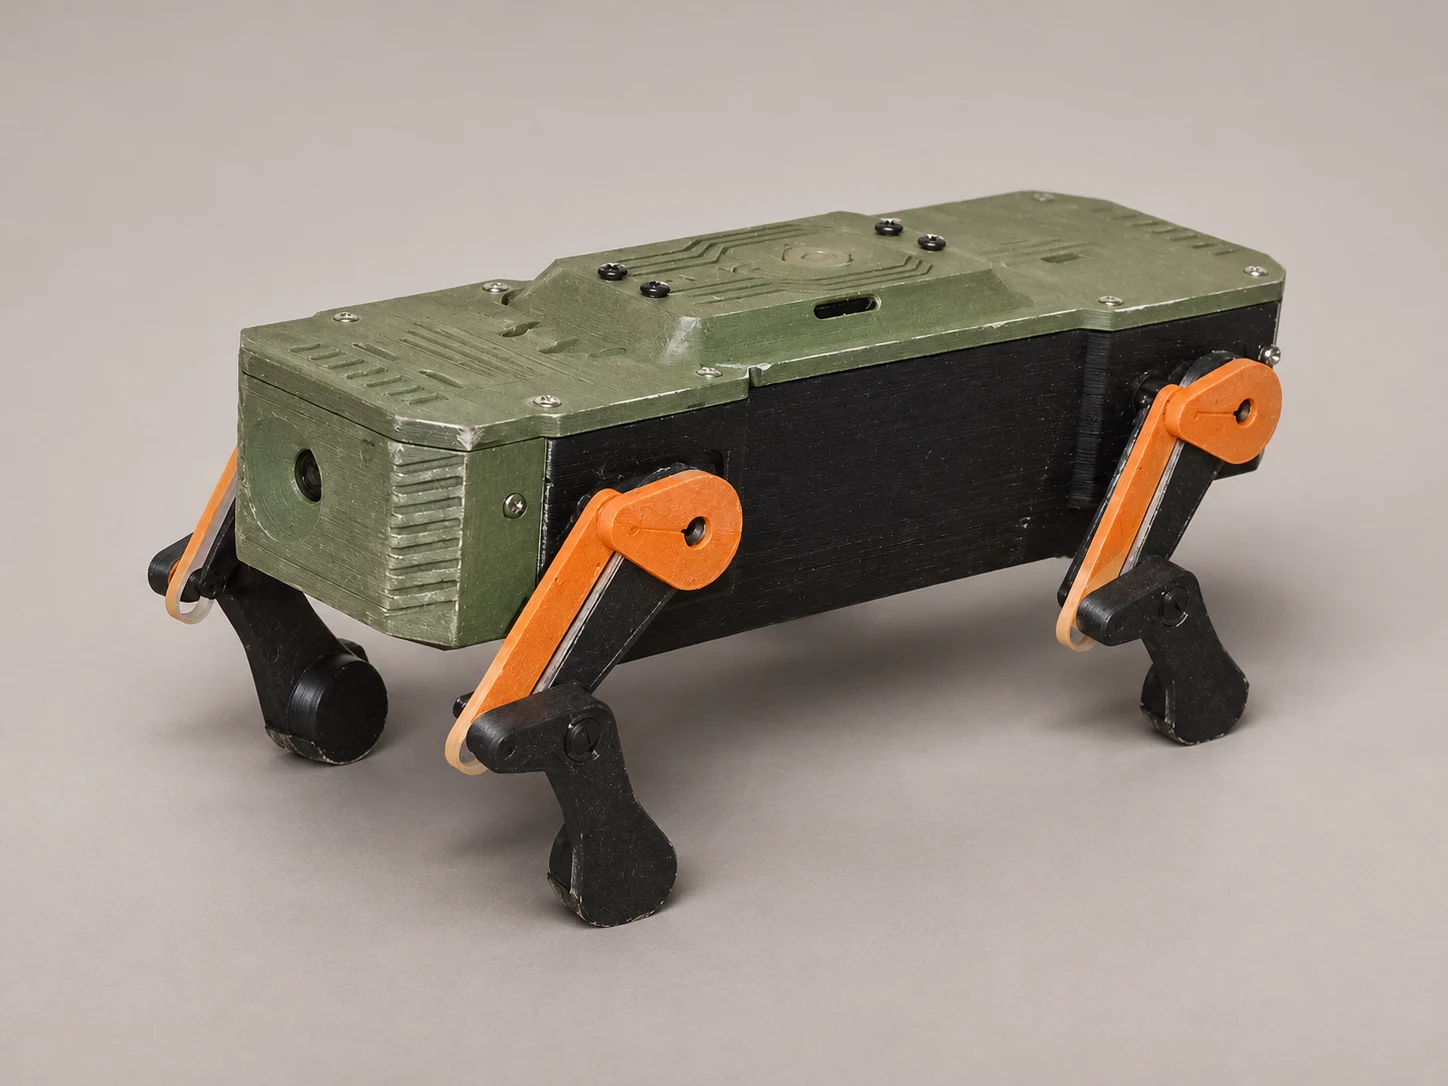
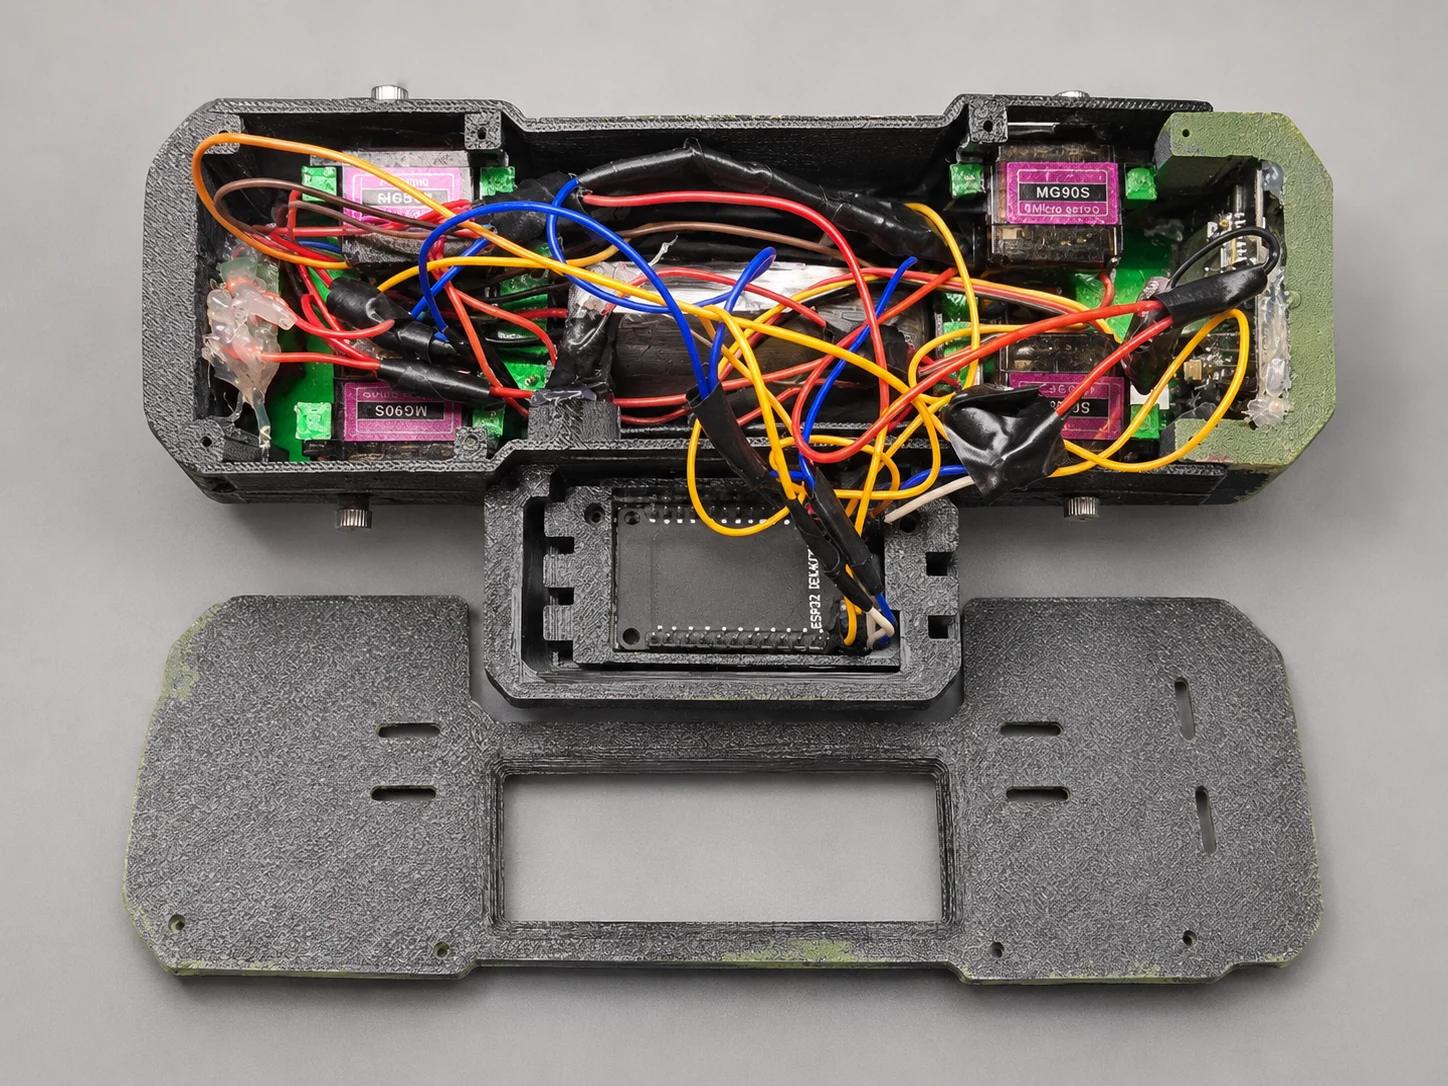
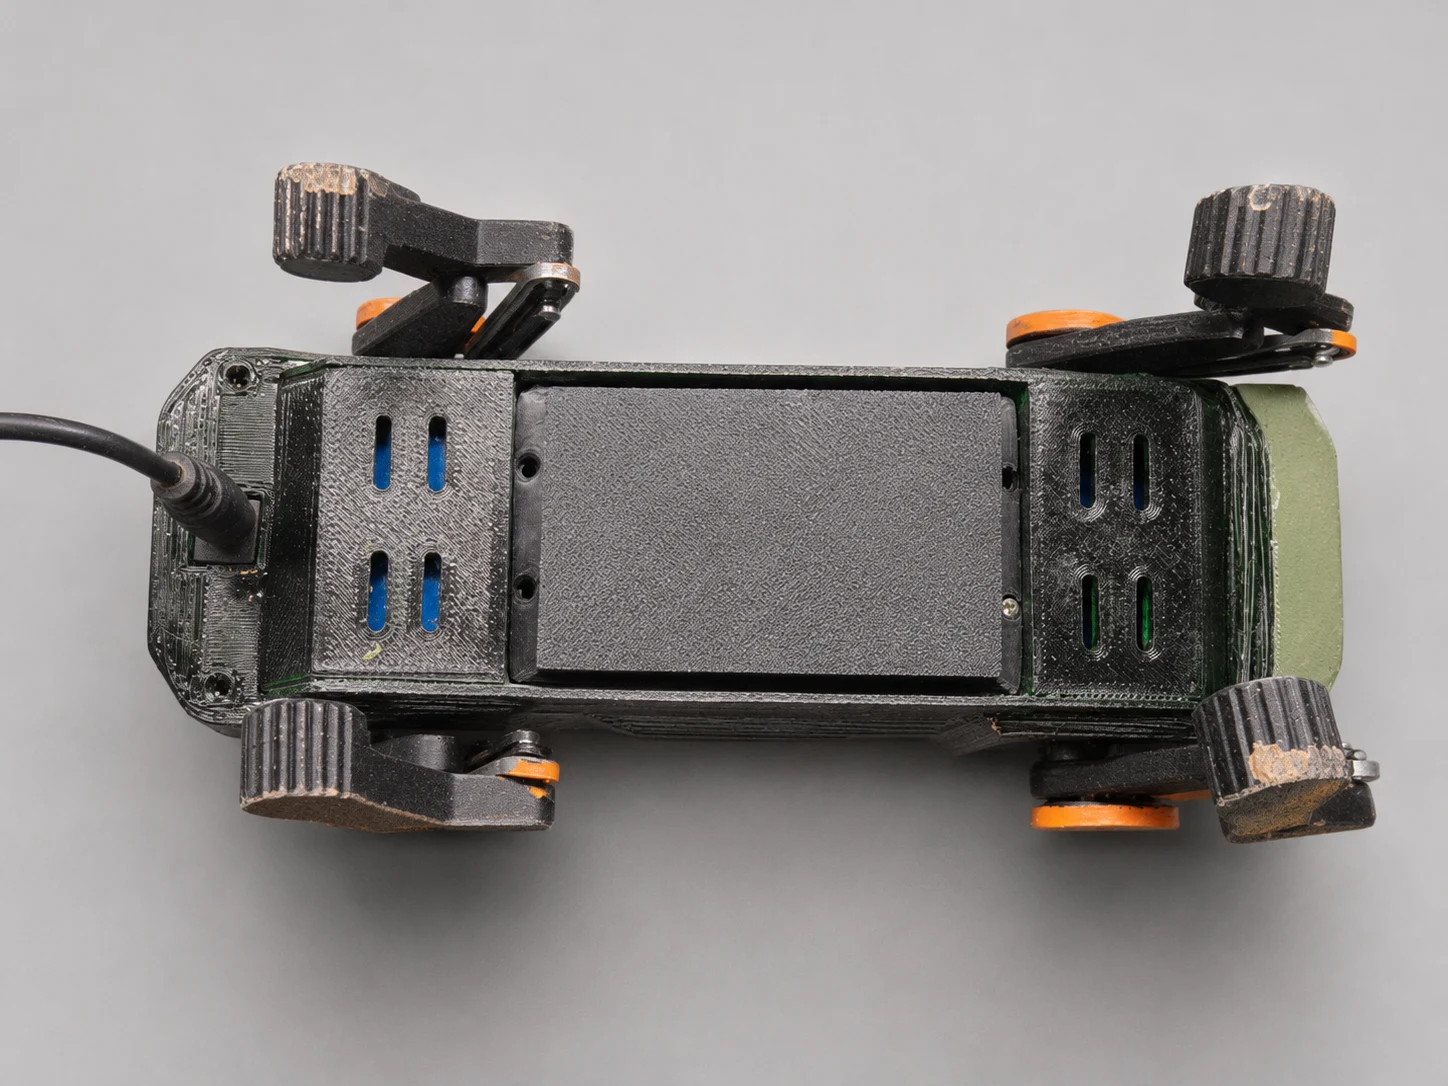
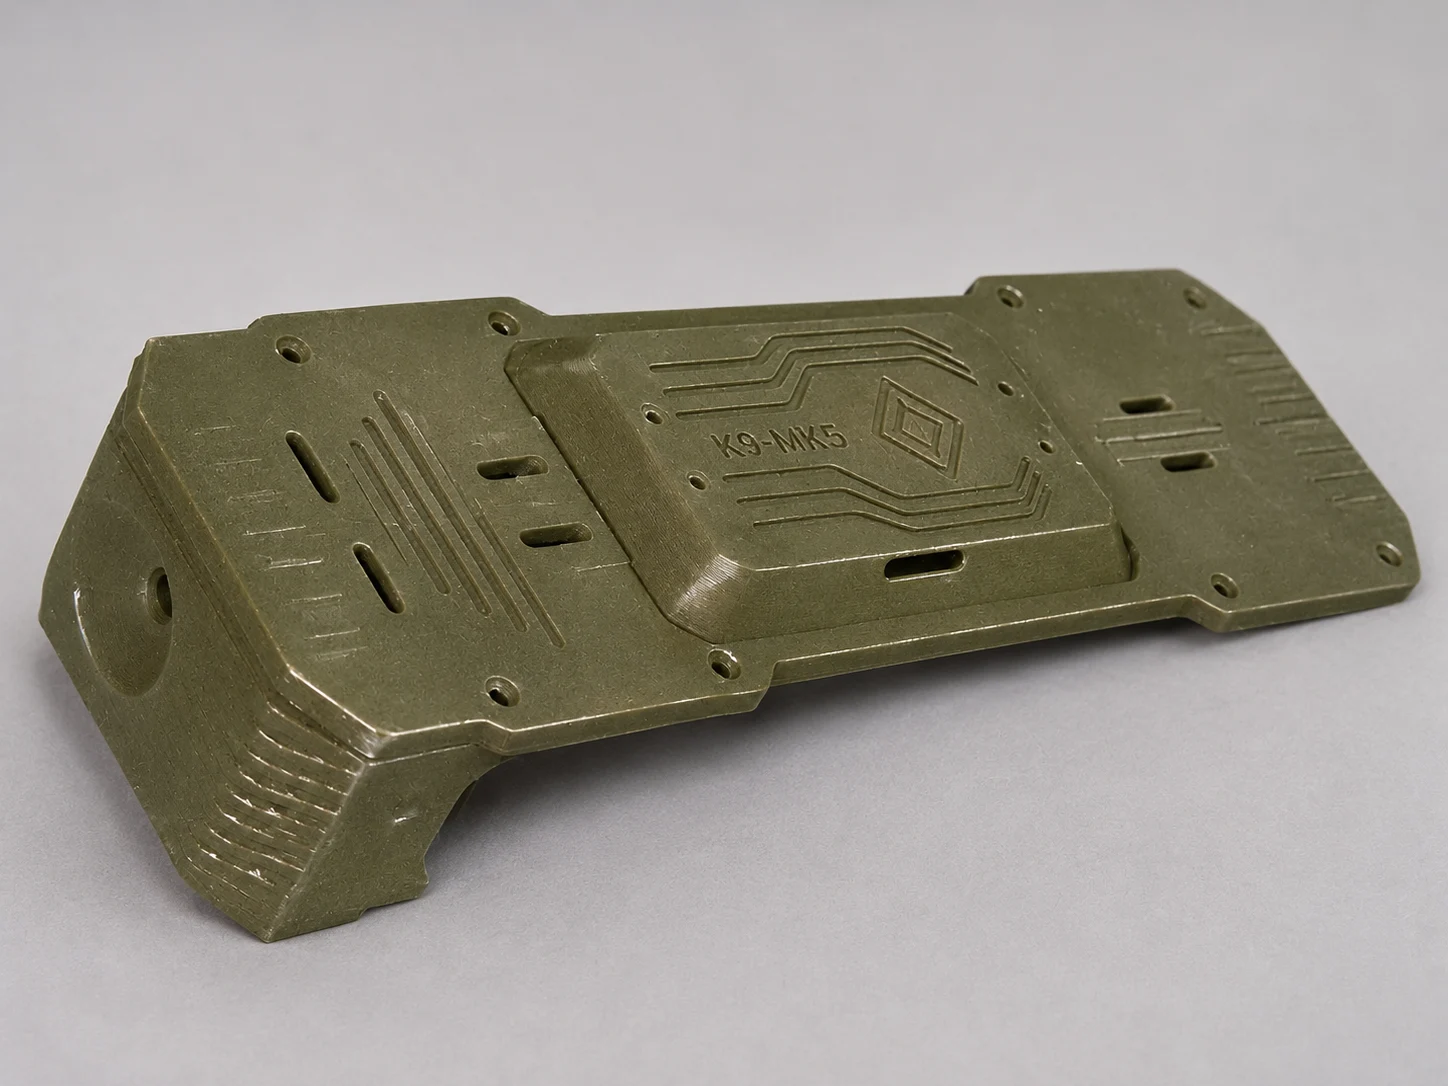
Photographies du projet retouchées en studio. La vidéo montre le robot en fonctionnement.
04 / VOTRE PROCHAIN PROJET D’ATELIER
Ce projet électronique pratique comprend l’impression, l’assemblage mécanique, le câblage, la soudure, l’installation des firmwares et l’alignement des servos. Lisez les guides avant de commander les composants.
La version MK5 validée comprend 9 pièces de corps et 16 pièces de pattes. Le projet Bambu A1 utilise six plateaux, une buse de 0,4 mm, du PLA, des couches de 0,2 mm, 4 parois et 35 % de remplissage.
Pattes et panneaux latéraux noirs, capots vert olive, épaules et biellettes orange. Les biellettes sont d’un seul tenant, sans inserts blancs séparés.
TÉLÉCHARGER LES STL ET LE PROFIL A1 ↗La fiche complète de Tobias MK5 est désormais disponible sur MakerWorld, avec 25 pièces STL, le profil Bambu A1 à six plateaux et la documentation de montage.
Utilisez les vis fournies avec les servos. Pour le corps, les vis M2 × 4, 6 et 8 mm sont des références de sélection ; vérifiez la profondeur à chaque fixation.
Utilisez une alimentation régulée respectant les spécifications de chaque composant et une masse commune. Ne branchez pas les MG90S directement sur une batterie 2S. Un BMS ne remplace pas un chargeur adapté.
Deux cartes, deux firmwares. L’installation initiale se fait par USB ; les cartes utilisent le Wi-Fi 2,4 GHz. Suivez les instructions propres à chaque carte dans le dépôt et alignez les servos avant de fixer les manivelles des pattes.
05 / 3D INTERACTIVE
Déplacez le curseur pour séparer les pièces, puis les réunir. Faites pivoter le modèle et zoomez pour explorer l’électronique à l’intérieur.
Faites glisser pour pivoter. Utilisez la molette ou pincez pour zoomer. Le curseur fonctionne aussi au clavier.
Visualisation issue de l’assemblage Blender, avec les câbles et les colliers de serrage masqués pour plus de clarté. Certains composants électroniques sont représentés à titre indicatif ; consultez le schéma de câblage pour les connexions réelles.
PILOTAGE PAR IA / EN DÉVELOPPEMENT
Je développe un pilotage assisté par IA pour donner davantage de personnalité à Tobias et enrichir ses interactions. La version actuelle offre déjà le contrôle par navigateur, la vidéo de la caméra, des sons et des émotions programmées ; le comportement autonome reste une piste de recherche en cours, pas une fonction finalisée.
Les contributions sont les bienvenues : conception des comportements, vision, voix, ergonomie du tableau de bord et fiabilité du contrôle des mouvements. Commencez par la feuille de route IA et le guide de contribution, proposez une modification ciblée et expliquez vos tests.
07 / CONÇU POUR EXPLORER
Vous fabriquez votre Tobias ? Partagez vos couleurs, votre configuration et ce que vous avez appris. Vos retours contribuent à améliorer les guides, les firmwares et la prochaine version.
Inspiré de miniRobo K9V2.1. Modifications et intégration de Tobias MK5 par Lizard Wizard. Les conditions applicables aux logiciels et aux éléments tiers sont documentées dans le dépôt. Les fichiers d’impression disposent de leur propre licence sur leur fiche.